
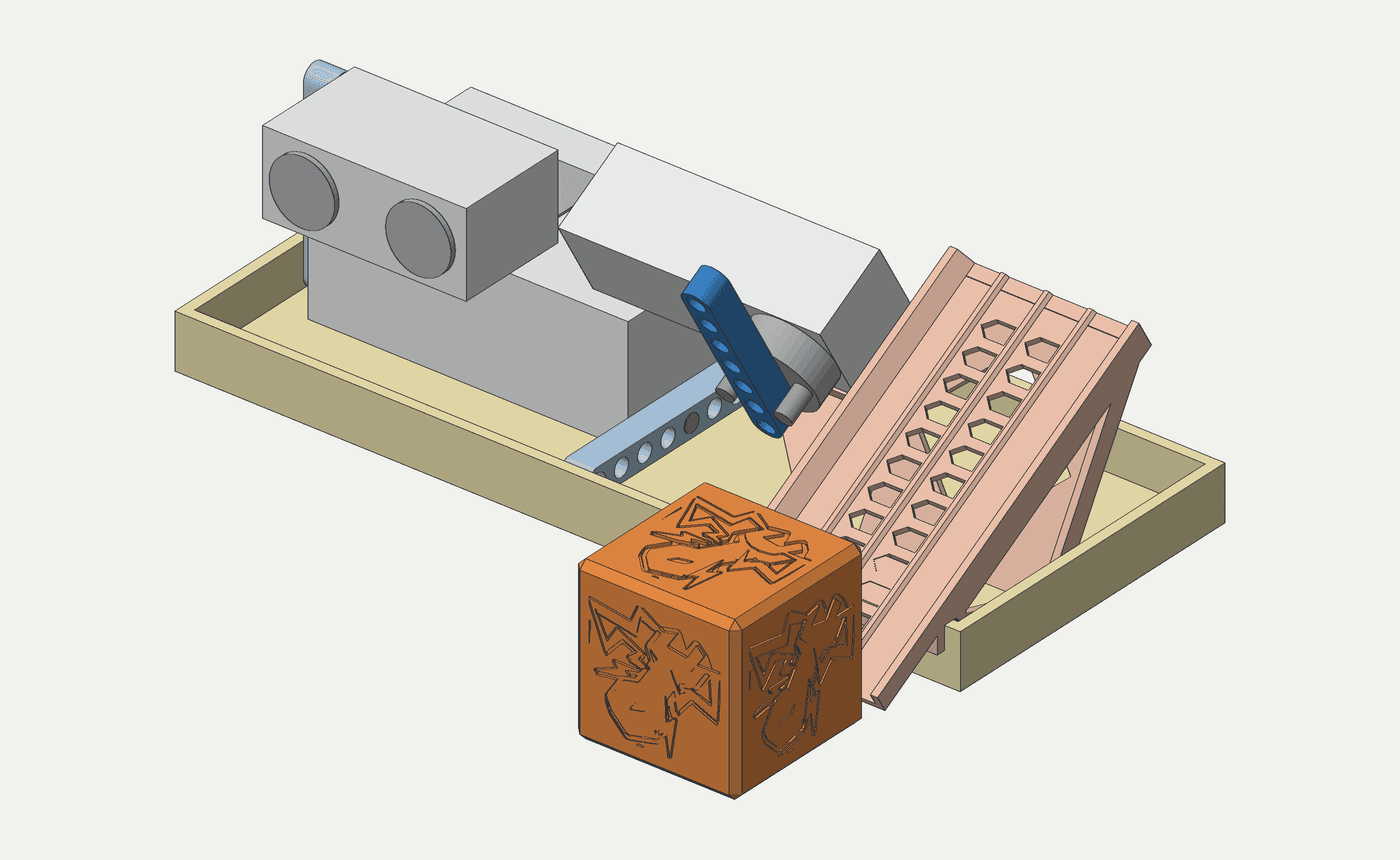
A M8 pede um dispositivo feito pela equipe que detecta sozinho um trabalhador e libera o Bloco. Até 24/10, ele era só ideia, com duas opções em estudo. Ficamos com a eletrônica.
A imagem acima é o modelo 3D do projeto, não uma foto.
Como funciona
- Espera. O 2º hub fica na bandeja, com a luz laranja, até receber o aviso do robô por Bluetooth. O aviso sai no fim da saída 4, quando os trabalhadores são entregues.
- Olha. Com o aviso, o sensor ultrassônico procura o trabalhador: três leituras seguidas a até 15 cm.
- Libera. O motor gira 90° e levanta a trava. O Bloco desce pela rampa até o tapete.
O aviso existe para o robô não disparar a trava sozinho ao passar na frente do sensor.
Menos peças, menos tempo
- Versão 1: 4 pratos, 185 g de filamento e 4,8 h.
- Versão 2: 1 prato, 40 g e 88 min.
Na versão 2, só a rampa fina e o Bloco oco são impressos. O hub, o sensor, o motor e a trava ficam presos com peças LEGO do kit, e nada é colado na bandeja.
O que deu errado
- A primeira versão 2 da rampa ia em pé, com 103 mm de altura sobre uma tira de 2 mm, e não imprimiu na A1 mini. Deitada, passou.
- A equipe inverteu o sentido de giro da trava em 04/11.
Resultado
Na mesa, o Maker liberou o Bloco, e os trabalhadores pontuaram.
Dúvidas para o juiz
O dispositivo soma 1 motor e 1 sensor: agora são 5 motores de 6 e 3 sensores de 8. Antes da partida, vamos confirmar:
- se o 2º hub conta como o CLP adicional que a Missão 8 permite;
- se a aba e o lábio da rampa, que passam da parede sem tocar o tapete, contam como "sobre a área";
- se o programa do 2º hub pode ser iniciado na preparação, antes da contagem.
Próximo passo
Fazer o robô buscar o Bloco, se a saída couber nos 120 s.