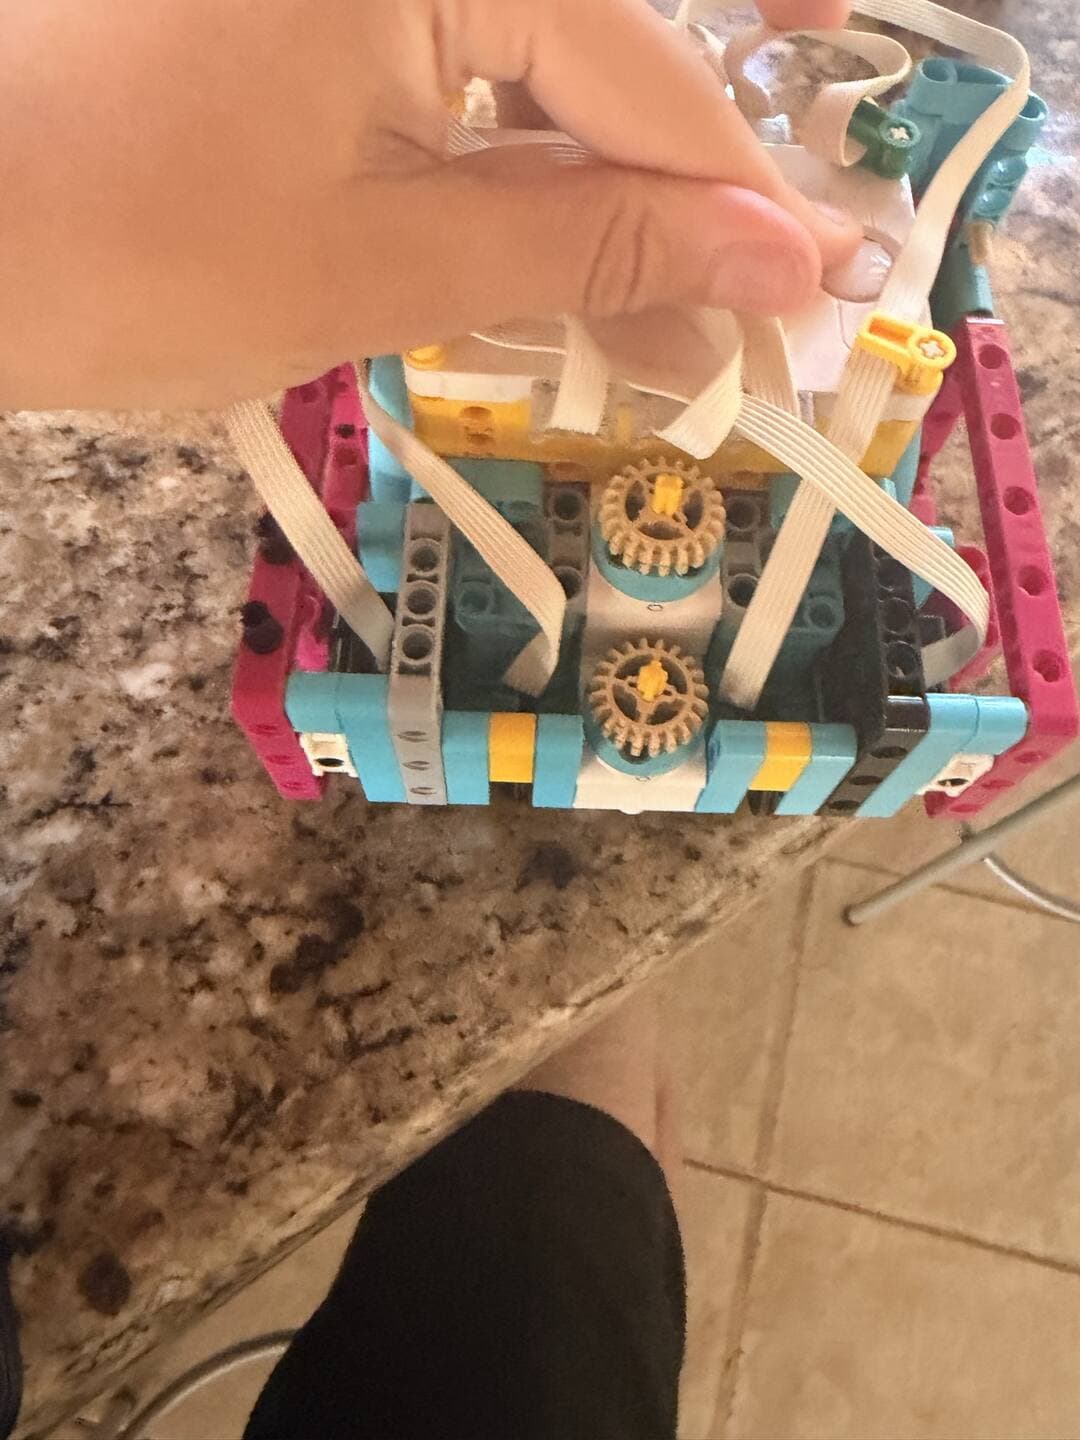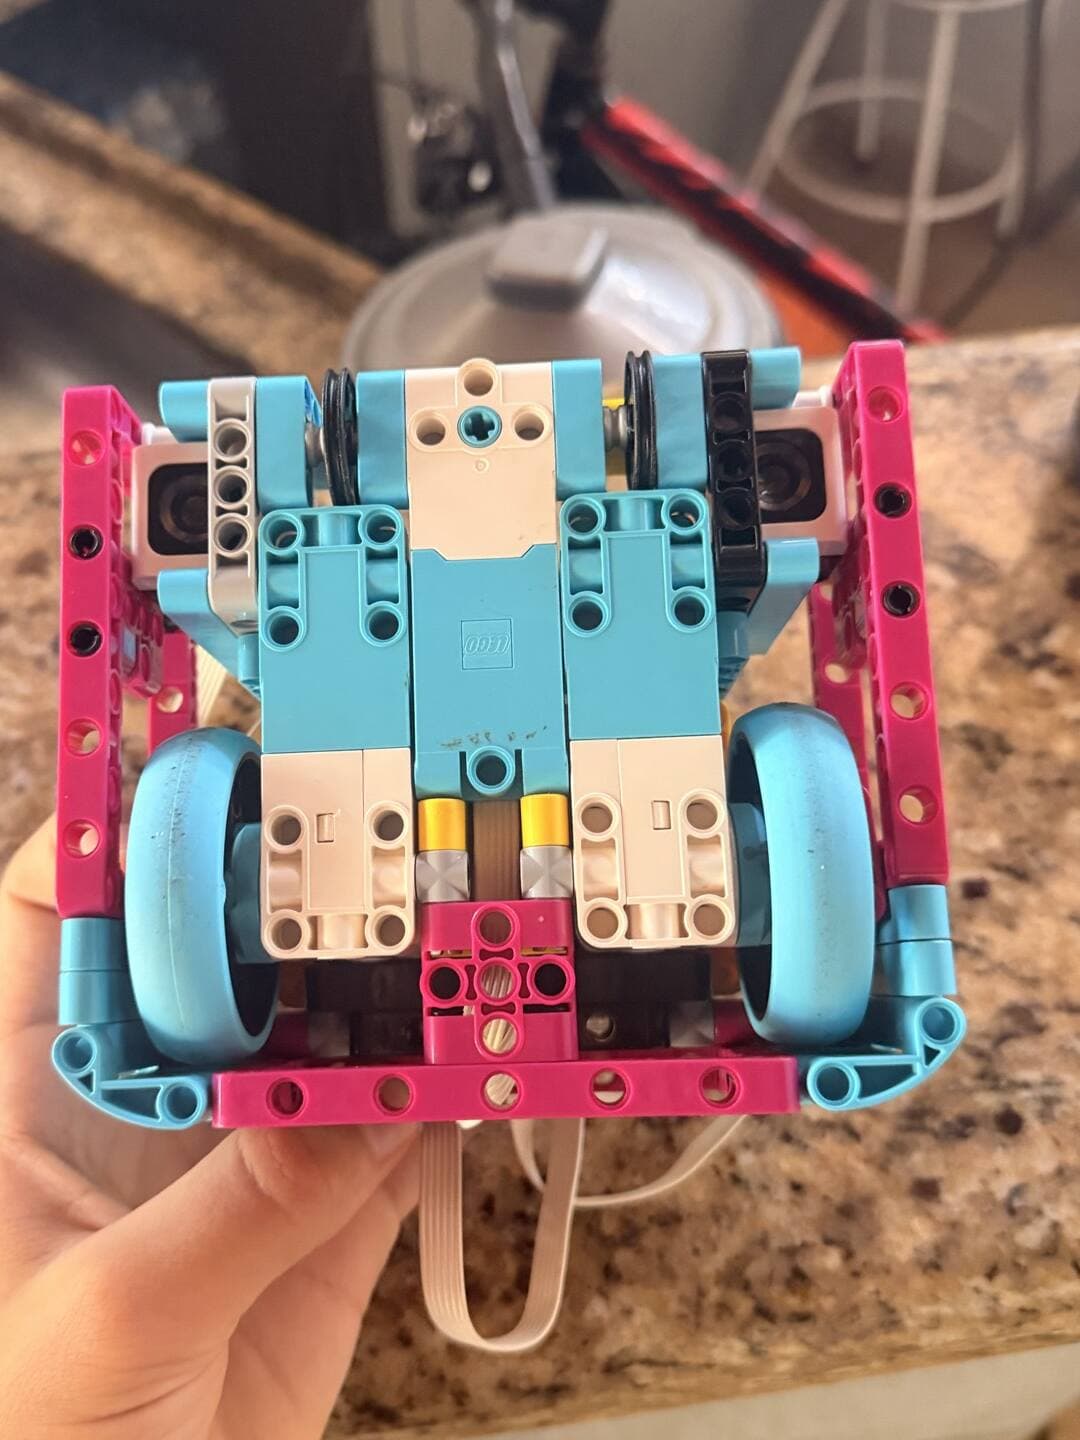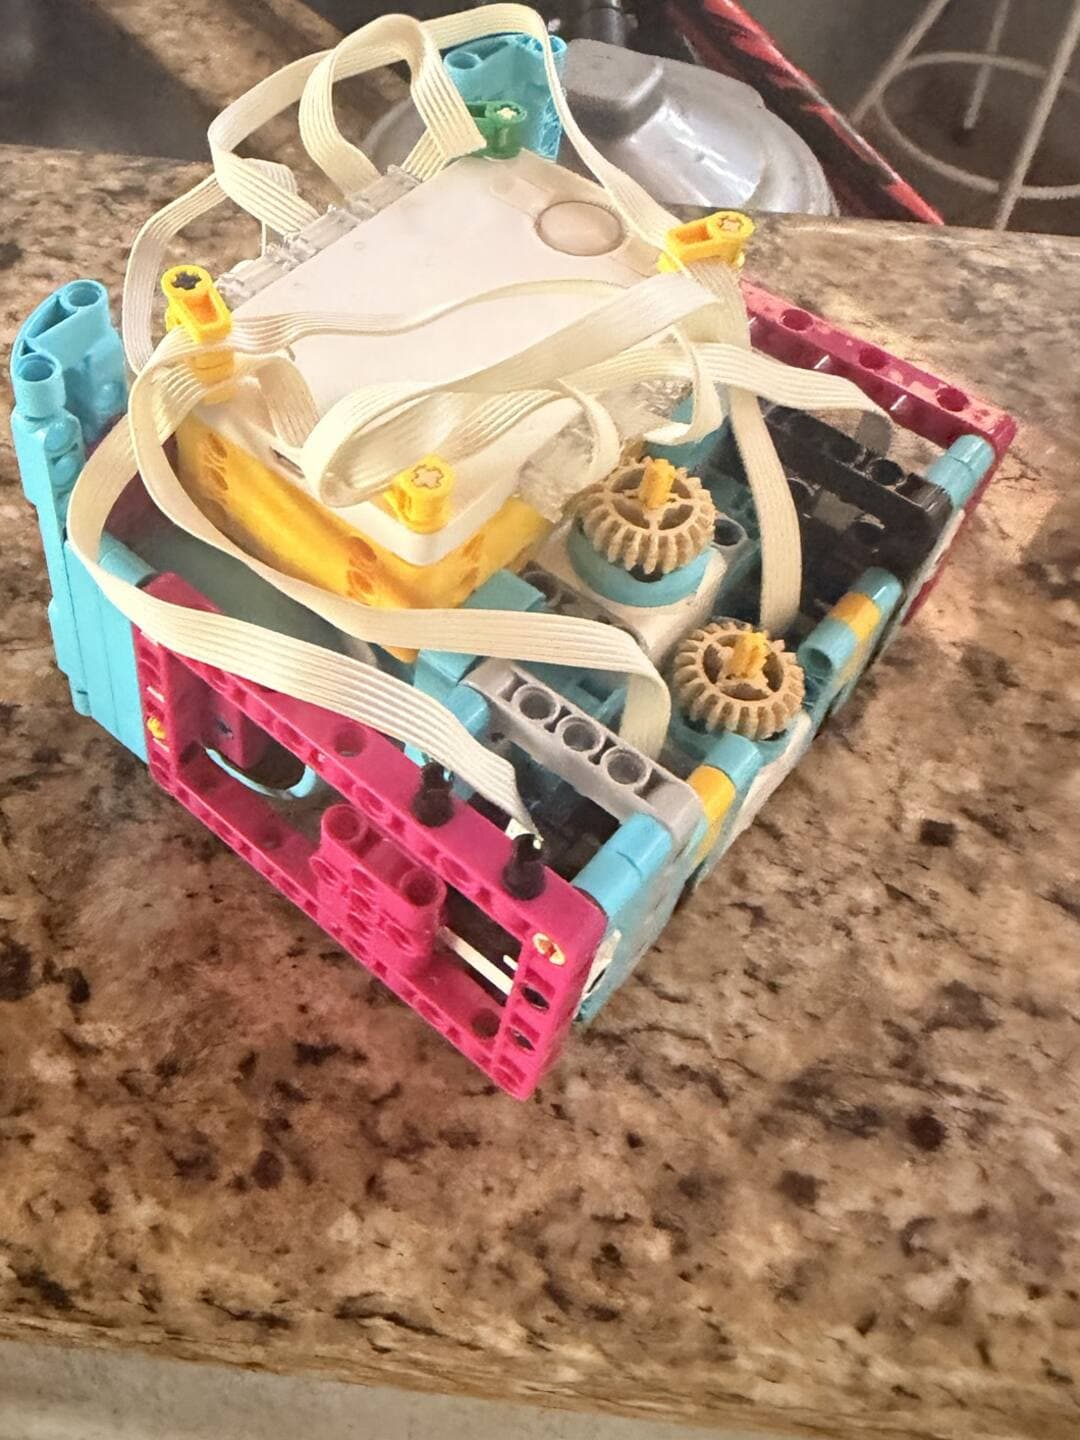
Em 31 de outubro, começou o projeto de um anexo novo para a M4 (Segurança no Trabalho) e a M2 (Equilíbrio Dinâmico). É um elevador com garra, impresso em 3D numa Bambu Lab A1 mini, em PLA Lite, que encaixa no robô de LEGO.
Até aqui, as missões M1, M5, M6 e M7 já funcionavam com um anexo e duas saídas. As fotos do dia mostram o robô antes do elevador e os eixos dos dois motores onde ele encaixa.
Como funciona
- Elevador: o motor B gira um fuso vertical de 4 entradas. O carro sobe 16 mm por volta.
- Garra: o motor F gira um pinhão, que move uma cremalheira para a frente e para trás. Os dedos têm 20 cm e 3 ganchos, e levam até 3 caixas.
- Altura: na largada, o robô precisa caber em 30 cm de altura. Por isso o curso é de 196 mm: os dedos vão de 1 a 20,6 cm do chão.
O modelo é paramétrico: todas as medidas ficam num arquivo só, e mudar uma folga é gerar as peças de novo.
Testes de encaixe
Antes das peças grandes, a equipe imprimiu e mediu peças de teste:
- o pinhão em módulo 1,5 foi descartado, porque a cremalheira LEGO é módulo 1;
- a placa de calibração confirmou a folga de 0,2 mm na cruz do eixo e o furo de 5,2 mm para o pino Technic;
- um fuso de teste, com a rosca de 4 entradas, saiu antes do fuso inteiro;
- a placa de mancal mostrou que a melhor folga é 0,6 mm.
Versão 1 e versão 2
A versão 1 saiu em 3 pratos, com cerca de 3 horas e 68 g de PLA. Impressa, deu dois problemas:
- o mancal de cima ficou apertado;
- os motores B e F ficam a 2,5 cm de altura um do outro, e o projeto considerava os dois na mesma altura.
A versão 2 sai em 5 pratos, com cerca de 5,5 horas e 182 g. Ela tem:
- os motores nas alturas reais, F a 40 mm e B a 65 mm;
- os dedos de 20 cm;
- uma conferência de interferência em 4 posições do carro e da garra.
O que deu errado
Um sem-fim vertical não abre uma garra na horizontal. O erro apareceu antes da impressão, e a garra passou a usar pinhão e cremalheira.
Novos comandos
andar_no_rumo(cm, rumo): anda corrigindo o tempo todo para um rumo da mesa.anexo1_aumentareanexo2_aumentar: somam graus à posição real do motor.
Próximo passo
Imprimir a versão 2, montar o elevador no robô e testar na mesa.