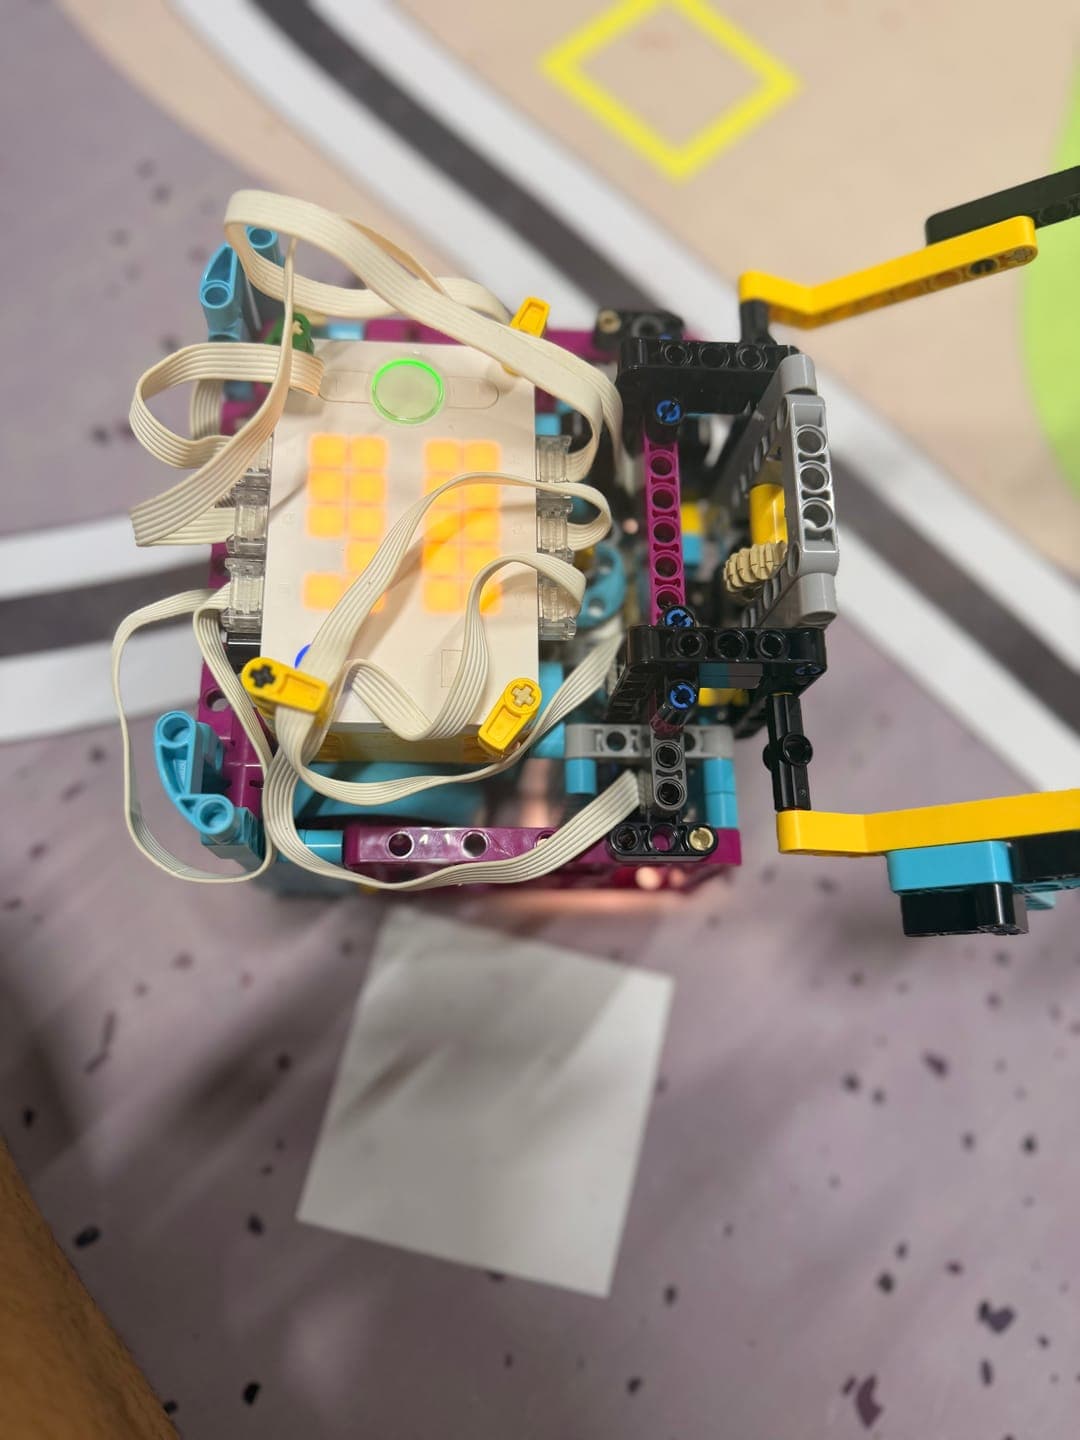
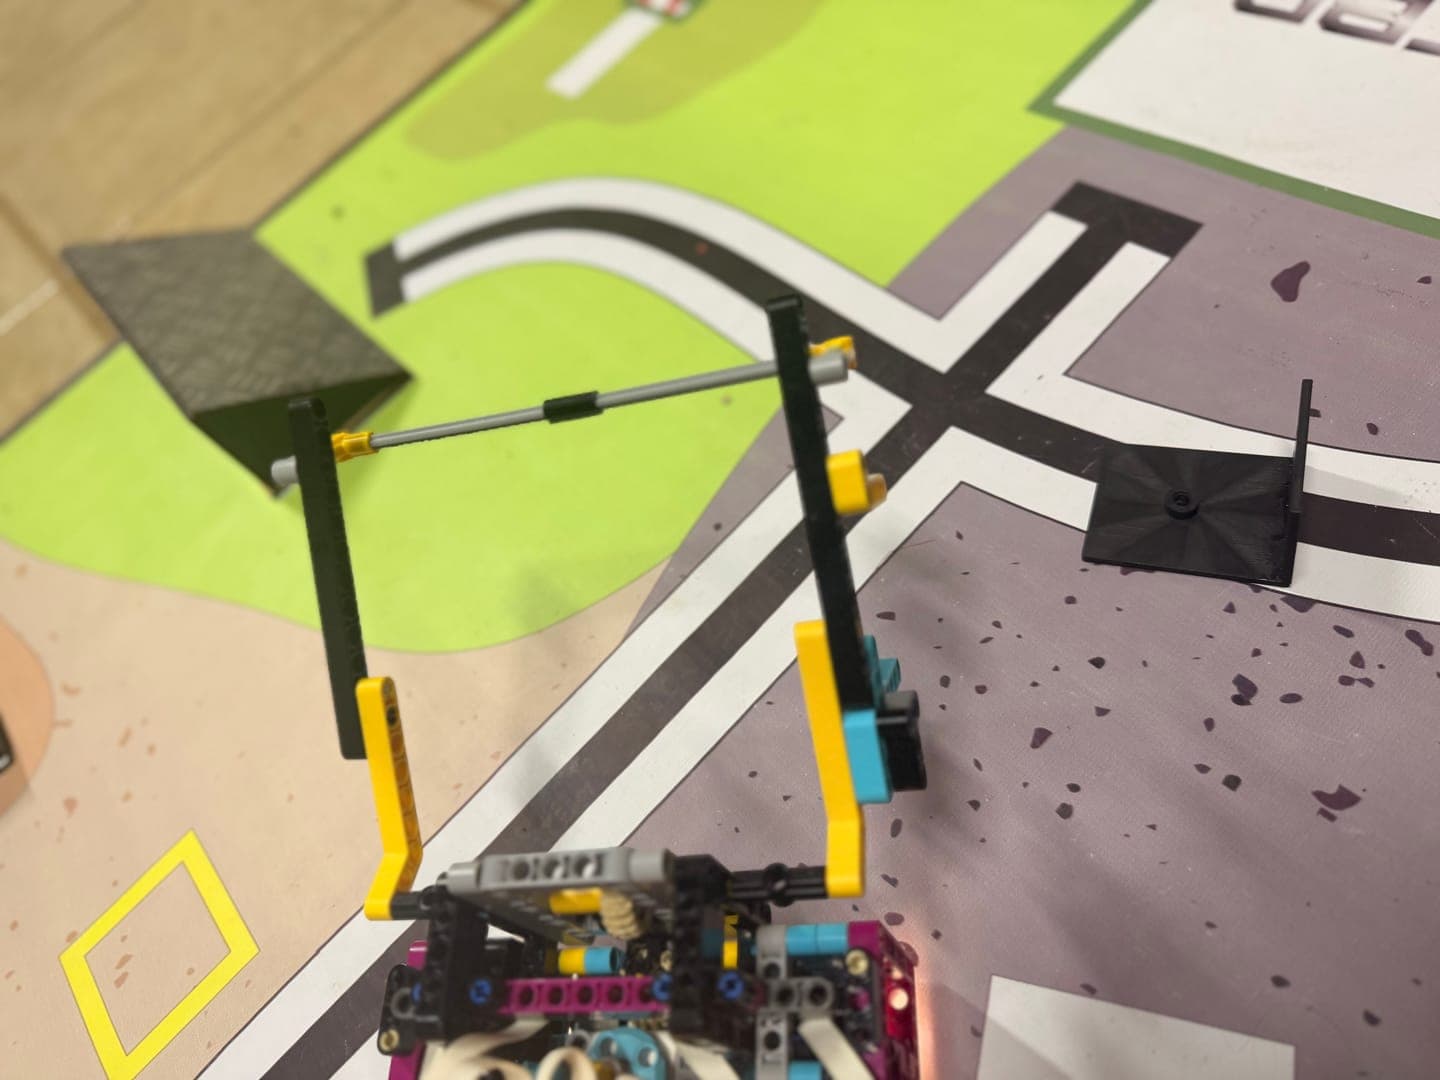
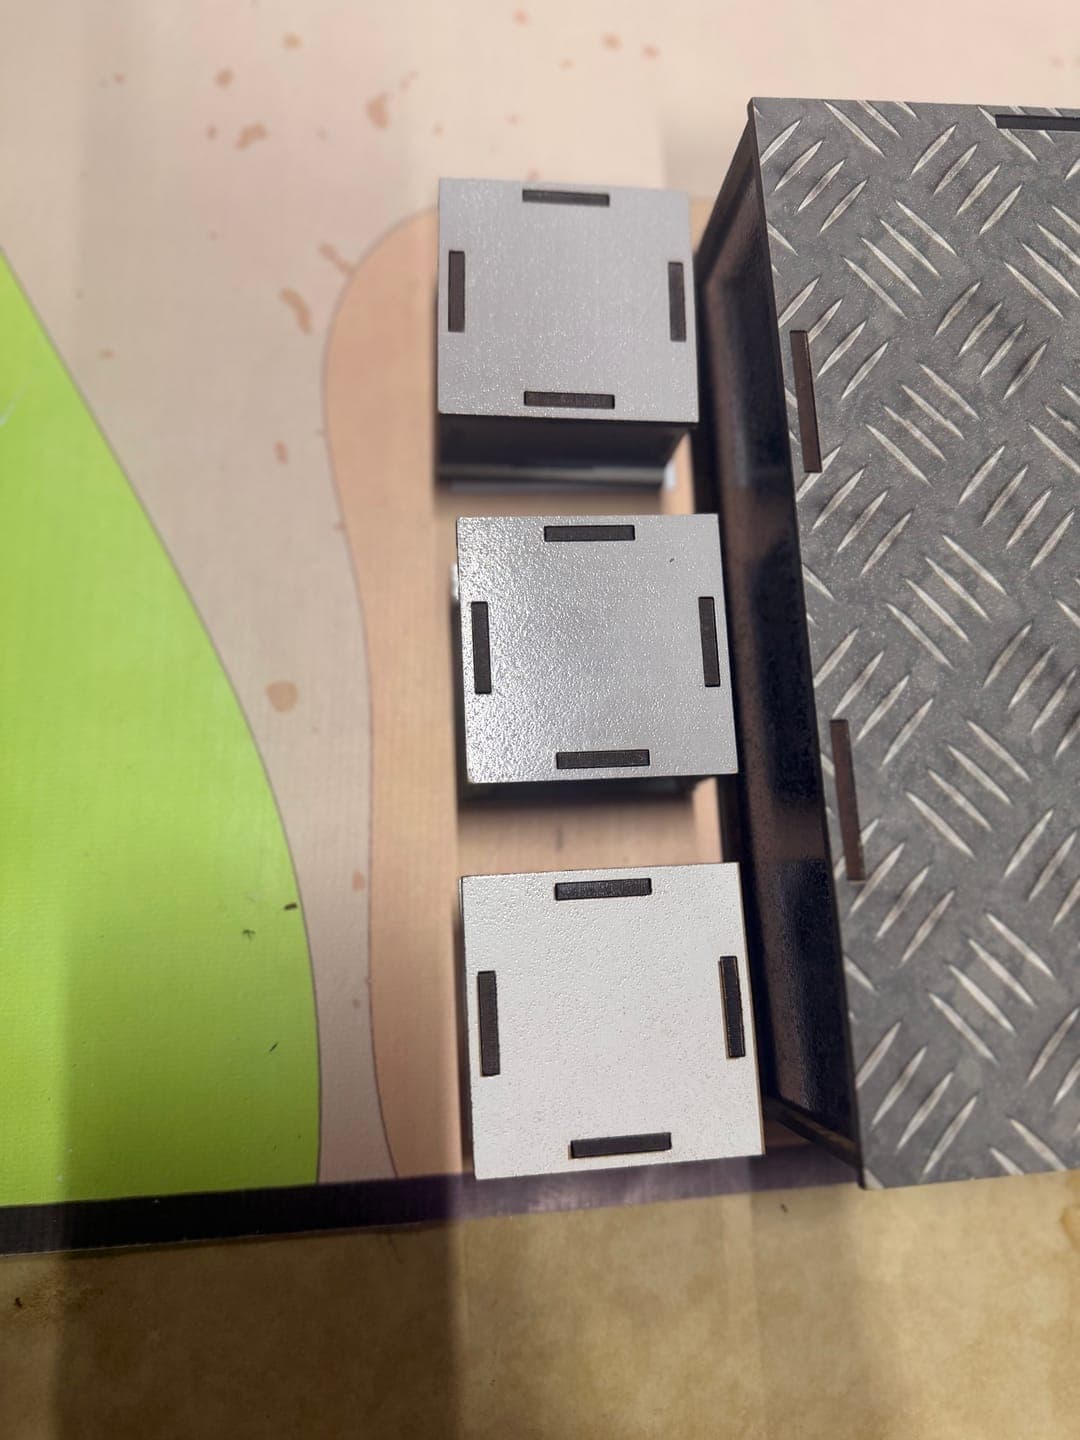
Em 1º de novembro, o trabalho foi da madrugada à noite.
Saídas mais rápidas
- A aceleração da reta subiu de 600 para 800, e a do giro, de 720 para 1000. Os dois valores foram conferidos na mesa.
- Curvas entraram no lugar de "reta + giro + reta". As retas passaram para RAPIDO, e os anexos se movem enquanto o robô anda.
- Um cronômetro mostra o tempo real de cada comando.
No simulador, as saídas 1 a 4 caíram de 76,5 s para 69,0 s.
Saída 2
Os vídeos e o cronômetro mostraram três problemas:
- A alavanca falhava porque o robô chegava 4 cm mais a oeste.
- O braço girava para o lado errado depois da primeira vez, porque a engrenagem pulava um dente e o zero se perdia. Agora o braço vai até o batente e zera ali. A rotina A do menu mede o braço.
- O pavimento caía por causa do giro logo depois da ré do carrinho, ainda encostado no canto.
Entrou também uma vigia: retas e curvas abortam quando o robô anda sem sair do lugar.
Na mesa, a saída 2 passou sem derrubar o pavimento e voltando pelo caminho da ida. A volta da M1 passou a ser em diagonal, de ré.
Elevador montado
- Comandos em centímetros:
subir,descereelevador_ir_parapara o elevador, eabrir,fecharegarra_ir_parapara a garra. - Todos têm força ajustável, porque no primeiro teste faltou força para tudo.
apertar(): a garra segura com pouca força até o próximo comando.andar_ate_travar(max_cm): anda até encostar, com um limite, e diz no log se encostou ou chegou ao limite.
A saída 6, que faz a M4, funcionou na mesa. O andar_ate_travar(35) não encostava, e o limite subiu para 45 cm.
Depois, com os trechos emendados e a garra fechando enquanto o robô anda, a saída caiu de cerca de 13,4 s para 11,7 s no log.
Giros mais precisos
O diagnóstico de giro mostrou dois erros:
- o giro do Pybricks dava a volta por concluída com uns 15° faltando, e foi trocado por um giro por velocidade, fechado no giroscópio;
- todo giro terminava cerca de 1,8° curto, e o ajuste fino passou a fechar sempre até 0,8°.
A correção vale para todas as saídas.
Saída 5: os blocos da M2
A saída 5 leva os 3 blocos da fila para a base. A equipe escreveu o código dessa saída à noite.
Uma versão com curvas de 6 cm em RAPIDO fazia 29,4 s no simulador. Na mesa, as curvas saíam do arco e o braço batia no bloco. A saída voltou ao código da equipe, com 34,7 s no simulador.
O que aprendemos
Um tempo bom no simulador não garante a saída na mesa. As curvas de 6 cm cabiam no papel e saíam do arco no tapete.
As saídas hoje
- Saída 1: M1.
- Saída 2: M5, M6 e M7.
- Saídas 3 e 4: M8.
- Saída 5: coleta os blocos da M2.
- Saída 6: M4, com o elevador.
Próximo passo
As distâncias da saída 5 foram medidas quando os giros paravam 1,8° antes. Se ela errar agora, a causa provável é a correção do giro. Conferir isso na mesa e treinar a partida completa antes de 07/11.