
BAYMAX
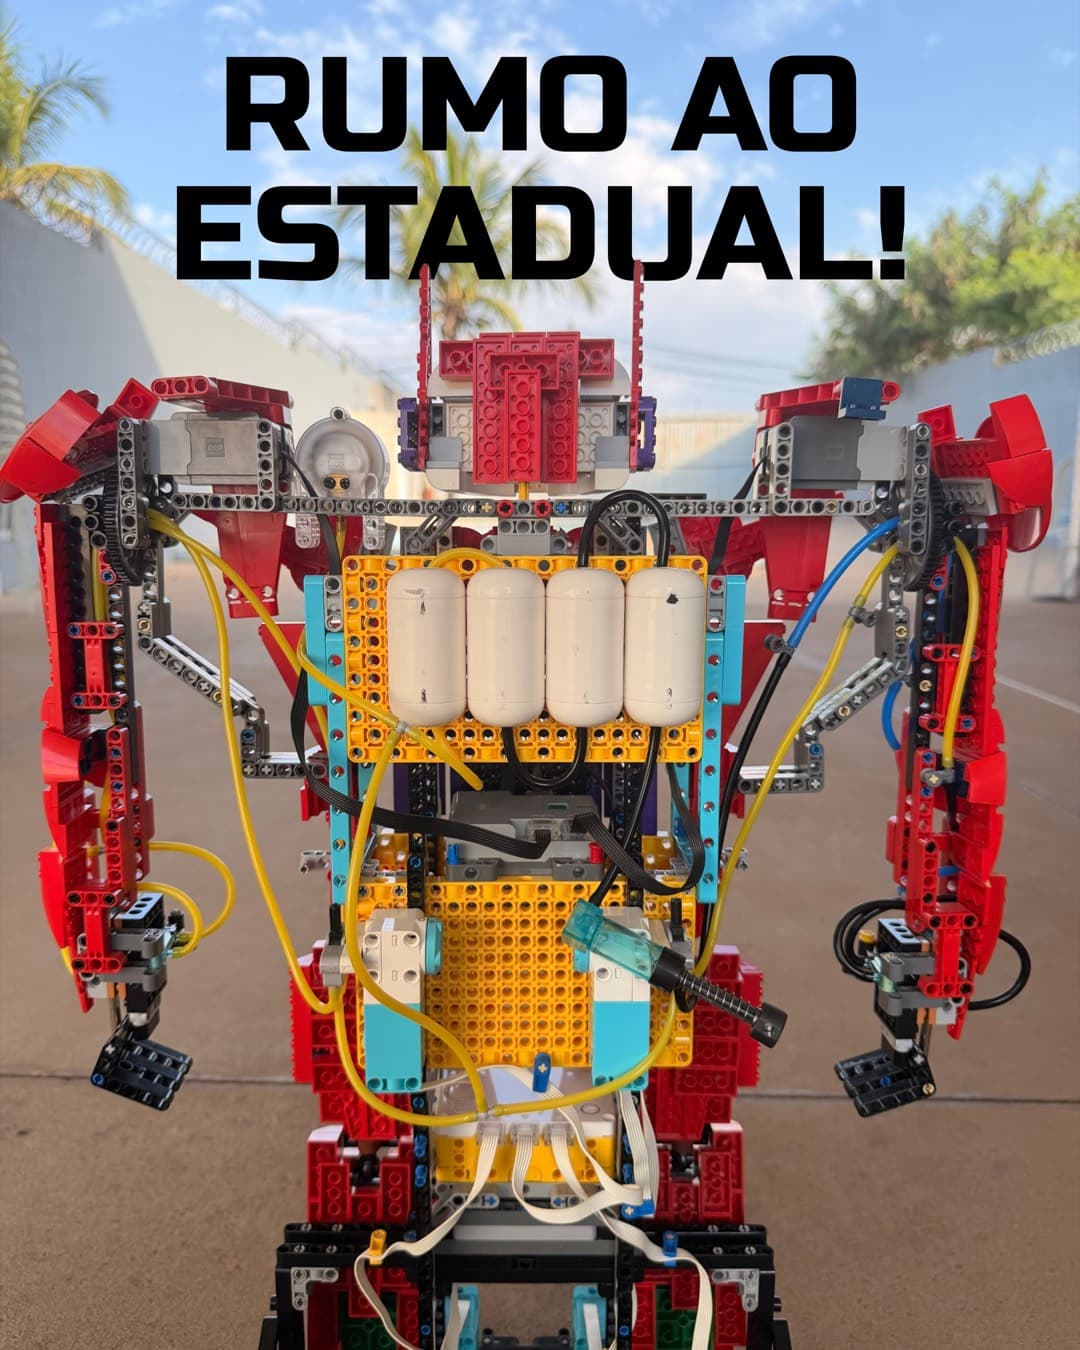
Robô de 66 cm com dois hubs LEGO sincronizados por Bluetooth. Ele roda o show inteiro sozinho e reage à voz dos atores.
O Baymax tem 66 cm e é feito de dois hubs LEGO. Cada hub roda um programa em Python, com o firmware Pybricks. Os dois trabalham juntos por Bluetooth, como se fossem um só personagem.
O hub do corpo (Spike Prime) cuida da locomoção e das mãos. O hub da cabeça e dos braços (Technic) cuida dos braços e da cabeça. Um notebook, no palco, escuta os atores e envia os comandos aos dois hubs.
LOCOMOÇÃO
Quatro motores de tração e giroscópio em malha fechada. O robô anda reto e gira pelo ângulo medido, não pelo tempo.
MÃOS PNEUMÁTICAS
Quatro tanques de ar, um medidor de pressão e quatro cilindros, dois em cada mão. Os cilindros abrem e fecham os dedos. Dois motores acionam as alavancas.
BRAÇOS E CABEÇA
Dois braços com redução de 7,5 para 1 e uma cabeça. Três motores, todos no hub da cabeça e dos braços.
VOZ
O notebook escuta os atores pelo microfone e reconhece as falas-gatilho com reconhecimento de fala local, sem internet. Cada fala dispara uma resposta do Baymax, com voz sintetizada, junto da coreografia.
Depois que o show começa, ninguém toca no PC. Não existe tecla de avançar. As cenas avançam pela voz dos atores ou pelo relógio.
Ninguém toca no PC durante o show.
Se um hub cai, o show continua.
O hub que sai é marcado como perdido e o outro segue sozinho.
Se o microfone cai, o show roda por tempo.
O sistema tenta religar o microfone uma vez. Se não voltar, o show inteiro roda pelo relógio.
Se uma fala não é reconhecida, a cena segue.
Depois de um tempo máximo, a cena avança sozinha. Uma frase de resgate ensaiada também faz a cena seguir.
Três momentos do histórico do projeto, com as datas dos commits. Cada um mudou o robô.
Calibração da bitola revertida
Medimos a distância entre as rodas em cerca de 356 mm e testamos esse valor. O motor respondeu melhor, mas o controle passou a tentar seguir um alvo que o chassi não conseguia alcançar. Voltamos para 120 mm.
Dança com 14,1° de erro
Cada giro deixava um pequeno resíduo, e os resíduos se somavam a cada ciclo da dança. No palco, a dança terminava 14,1° fora do rumo. A solução foi girar 20° em vez de 35° e recalcular o rumo absoluto no fim de cada ciclo. O erro final caiu para 3,5°.
Boot do show de 23,4 s para 4,3 s
O show levava 23,4 s para ficar pronto. Medimos cada etapa e o gargalo não era o reconhecimento de voz. Era a varredura Bluetooth, que esperava um rádio opcional, e o envio do programa para o hub. O programa passou a ficar gravado no hub e a varredura deixou de esperar o rádio opcional.
Os testes automatizados rodam sem robô e sem microfone. O modo de simulação roda o show inteiro sem hardware, para ensaiar e achar erros antes do palco.
O Baymax divide o palco com um terceiro robô, o Mega Yama, que tem hub próprio. A batalha é uma dança, sem agressão. As duas mãos entram na dança e o show fecha com as duas abrindo e fechando.
O robô da temporada TBR 2026 tem caderno próprio, com registro datado e plano.