
ROBÔ TBR 2026
Caderno de projeto do robô da equipe para o TBR 2026, categoria Middle 2. 3º lugar geral no Regional de Pompéia, em 07/11/2026, e vaga na Final Nacional, em Curitiba, em 11/12/2026. Kit LEGO Spike Prime, programação em Pybricks.
Em 07/11, no Regional de Pompéia, a equipe ficou em 3º lugar geral no Middle 2 e se classificou para a Final Nacional, em Curitiba, em 11/12. Na mesa oficial, que é plana, a saída 6 (M4) passou 4 cm ou mais à esquerda do alvo nas 3 tentativas do log. Os números tinham sido acertados no chão de treino, que desce 1°. A correção já está no código, 7° mais à direita, e ainda não foi testada na mesa. As notas de cada quesito chegam por e-mail até 21/11.
Situação em 04/11: M1, M4, M5, M6 e M7 pontuam na mesa. Na M8, o robô entrega os trabalhadores, eles pontuam e o Dispositivo Maker libera o Bloco. Na M2, os blocos já são coletados, e falta colocá-los com o outro anexo. M3 e M9 estão fora das saídas atuais. Ainda não somamos a pontuação de uma partida completa.
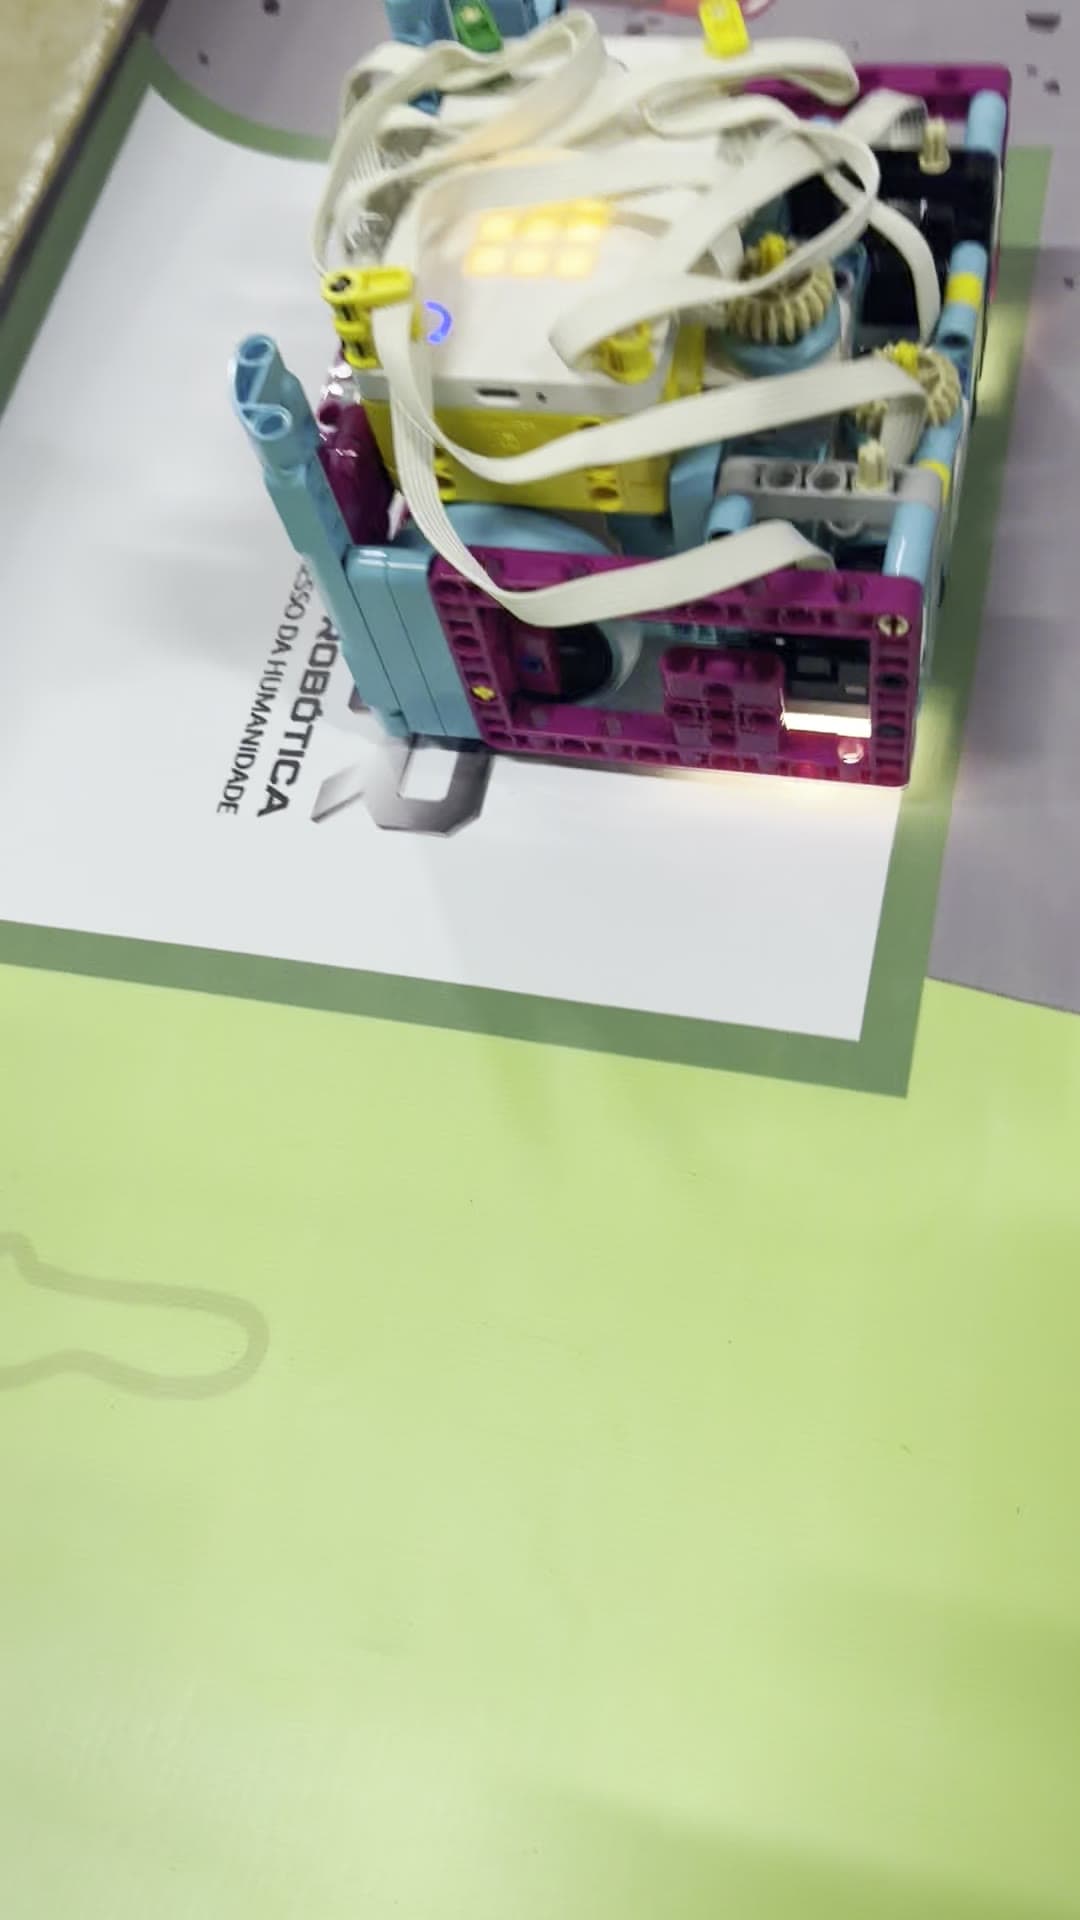
Robô TBR sobre a mesa, vista de cima · 16/10/2026 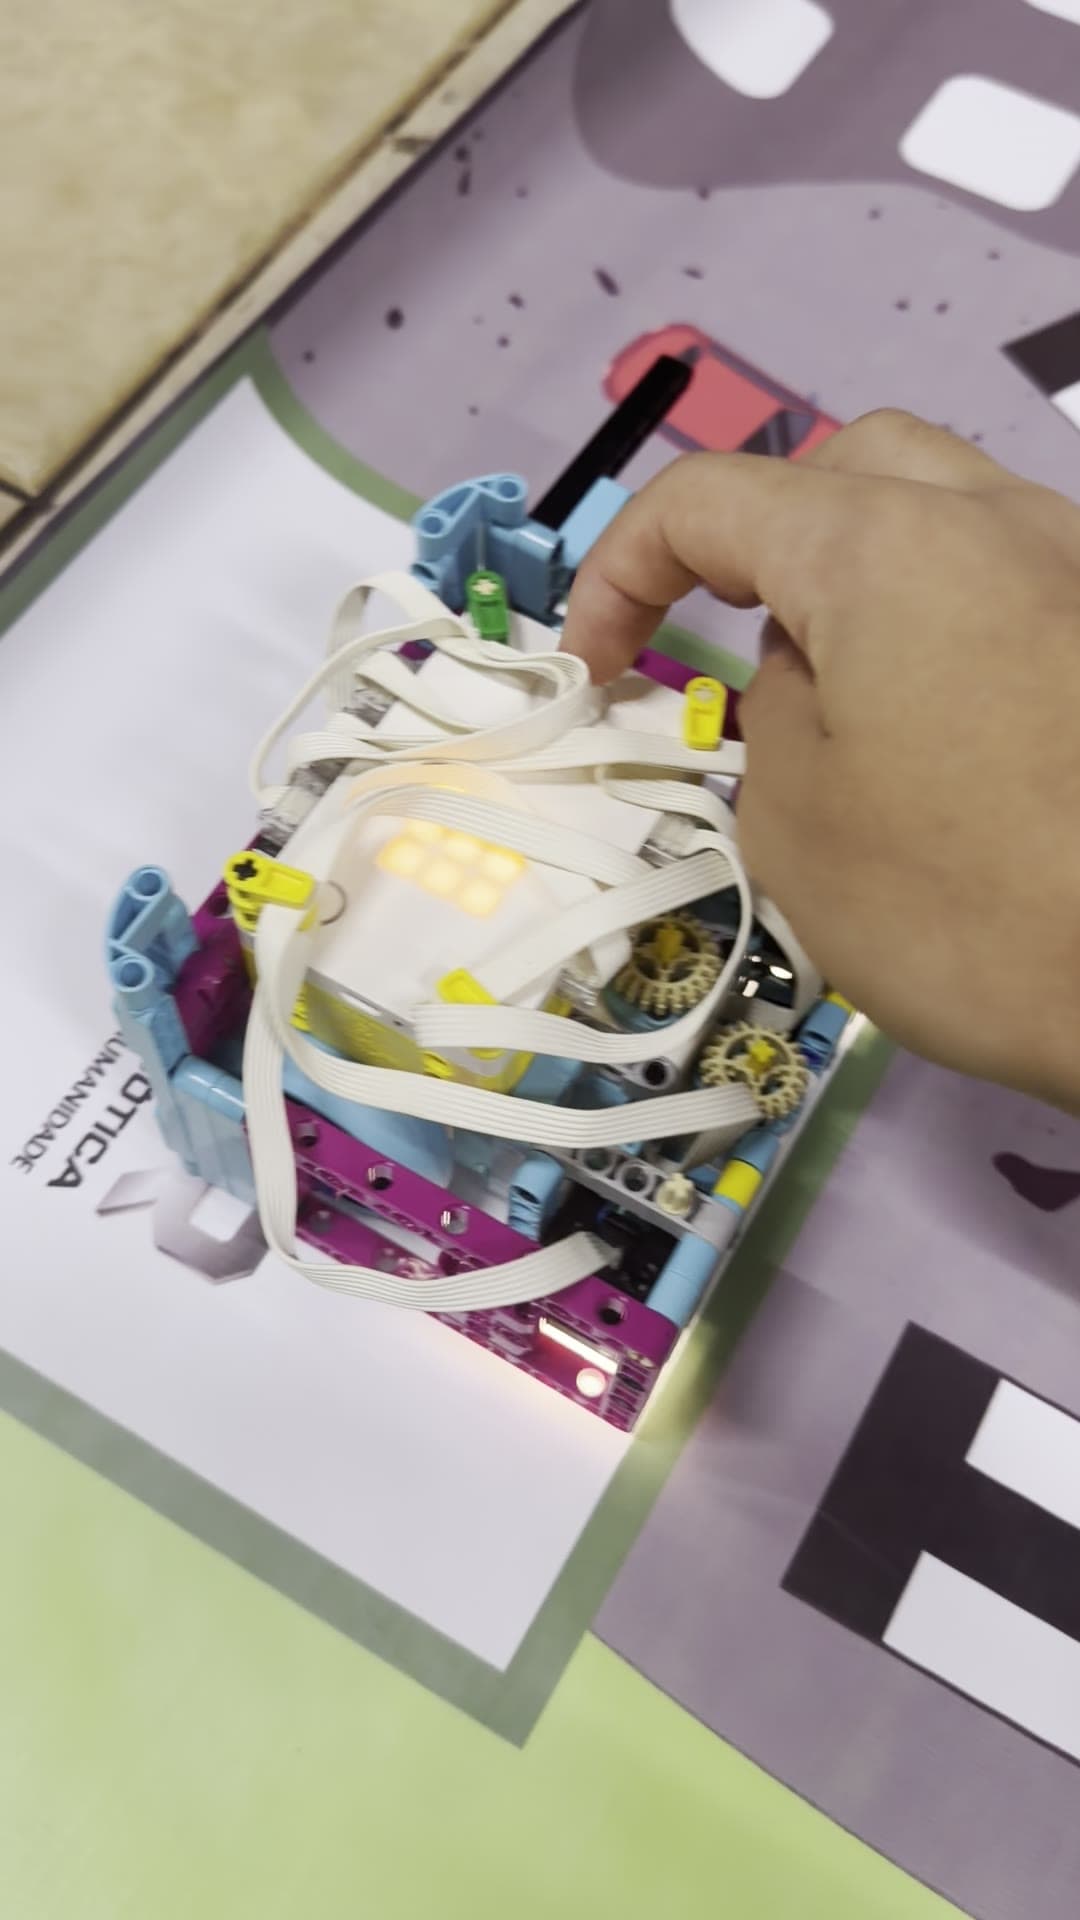
Ajuste do robô na mesa · 16/10/2026 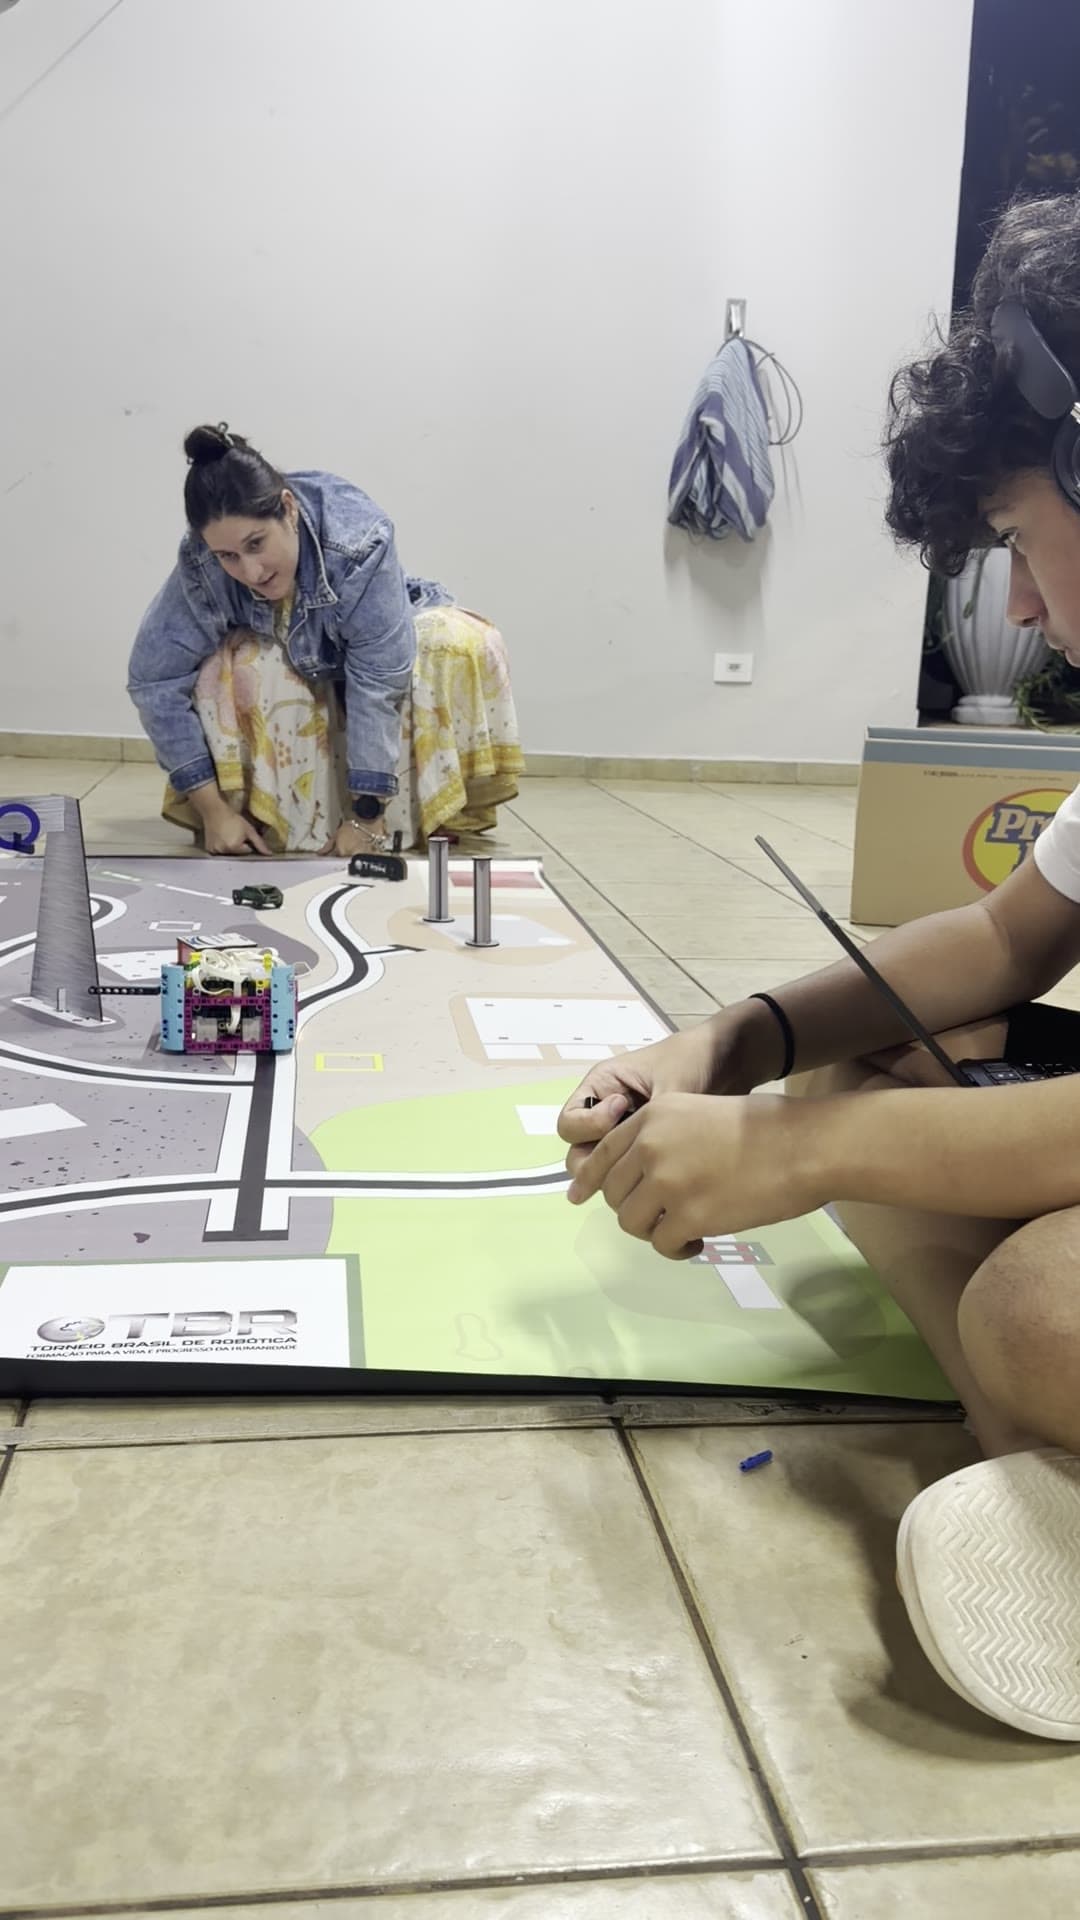
Teste de missão na mesa · 16/10/2026
A meta é de 350 a 400 pontos no Desafio Prático. O pacote principal soma 402 pontos no plano. Essa é a soma máxima das missões, não uma pontuação medida. O plano estima de 330 a 400 pontos, contando as falhas normais de partida.
O critério foi pontos por segundo de partida e risco de estragar outra missão. Depois dos treinos de 16 e 17/10, o plano foi mantido. A M8 completa ficou de fora do pacote porque dependia de um dispositivo novo, e a M7 era a reserva se o tempo sobrasse.
A mesa mudou o plano. A M7 já sai junto na saída 2, a M8 entrou nas saídas 3 e 4, e o Dispositivo Maker saiu do papel. M3 e M9 ficaram de fora das saídas atuais. A tabela abaixo é o plano de 15/10, com a situação de cada missão no treino.
| Missão | Nome | Por que | Treino | Pontos |
|---|---|---|---|---|
| M4 | Segurança no Trabalho | Os 3 EPIs saem da base e um anexo leva todos numa viagem só. | Pontuou | 100 |
| M2 | Equilíbrio Dinâmico | Vale muito, com bônus. É frágil, por isso vai na primeira saída, com a mesa intacta. | Quase | 100 |
| M9 | Entrada Inclusiva | Fecha a partida: o robô termina em cima do pátio. | A testar | 52 |
| M5 | Conexão do Conhecimento | A peça fica no caminho da saída da M4. | Pontuou | 48 |
| M6 | Acesso Seguro | Basta arrastar o carrinho. | Pontuou | 40 |
| M3 | Acessibilidade | Sai quase de graça na volta da M2. | A testar | 32 |
| M1 | Balanço Controlado | Fica perto da base, junto da M9. | Pontuou | 30 |
| Total do pacote principal | 402 | |||
Fora do pacote do plano: M7 Abertura do Saber (30 pontos), que já pontua, e M8 Missão Maker (até 68 pontos), com os trabalhadores pontuando e o Bloco liberado pelo dispositivo. O robô ainda não busca o Bloco.
Uma garra que levanta e desce, movida por um motor médio, pega a peça da M5 e empurra as partes da M1, da M6 e da M7. Desde 01/11, o segundo motor médio também trabalha: um elevador de fuso com garra de pinça, impresso em 3D, faz a M4. Os dois têm comandos em centímetros e força ajustável. Fora do robô, o Dispositivo Maker da M8 usa um 2º hub.
- Quatro motores no robô: dois grandes nas rodas e dois médios nos anexos. Dois motores médios de reserva ficam fora da arena na partida.
- Giroscópio do hub para andar reto e girar. Dois sensores de cor para alinhar pela linha preta.
- Troca rápida de anexo: o anexo desce por um trilho impresso em 3D e engata nas engrenagens do robô. Sem pino e sem trava. A troca estimada leva de 3 a 5 segundos.
- Chassi de até 20 x 20 cm e até 18 cm de altura sem anexo. Programa com menu de seis saídas em uso, escolhidas pelos botões do hub.
| Saída | Missões | Tempo | Origem |
|---|---|---|---|
| 1 | M1 | 6,3–7,3 s | Mesa · 04/11 |
| 2 | M5, M6 e M7 | 34,8–39,0 s | Mesa · 04/11 |
| 3 | M8 | 6,9 s | Simulador |
| 4 | M8: entrega os trabalhadores | 18,5 s | Simulador |
| 5 | Coleta os blocos da M2 | 35,6 s | Simulador |
| 6 | M4, com o elevador | 11,7 s | Mesa · 01/11 |
No simulador, as seis saídas somam 112,5 s. Com 5 trocas estimadas em 5 s cada, são 137,5 s, e a partida tem 120 s. Para caber, a equipe ainda precisa escolher as saídas ou encurtar as trocas, e medir isso numa partida completa. O plano de 15/10 previa quatro saídas, em cerca de 117 s.
Tudo roda num programa só, escrito em Python com o Pybricks, com comandos em português. Os botões do hub escolhem a saída. O giroscópio do hub guia as retas e os giros, os sensores de cor alinham o robô nas linhas do tapete, e um simulador no computador roda as saídas antes de gravar.
- Giroscópio
Mede quanto o robô girou. O programa corrige o desvio enquanto anda, em vez de confiar só na contagem das rodas.
- Sensores de cor
A mesa não tem borda. A linha preta do tapete é a referência fixa para zerar o erro acumulado no caminho.
- Menu de saídas
Escolher a saída pelos botões evita trocar de arquivo durante a partida, quando cada segundo conta.
- Largada
A luz do hub mostra se o robô está alinhado: verde até 0,5°, amarela até 2°. O giroscópio estima o quanto ele foi solto torto, e o primeiro movimento corrige.
- Apoio de IA
A linguagem de comandos, o simulador, as ferramentas e a modelagem 3D tiveram apoio de IA (Claude). A resolução das missões parte do código da equipe, e a estratégia e os testes na mesa são da equipe.
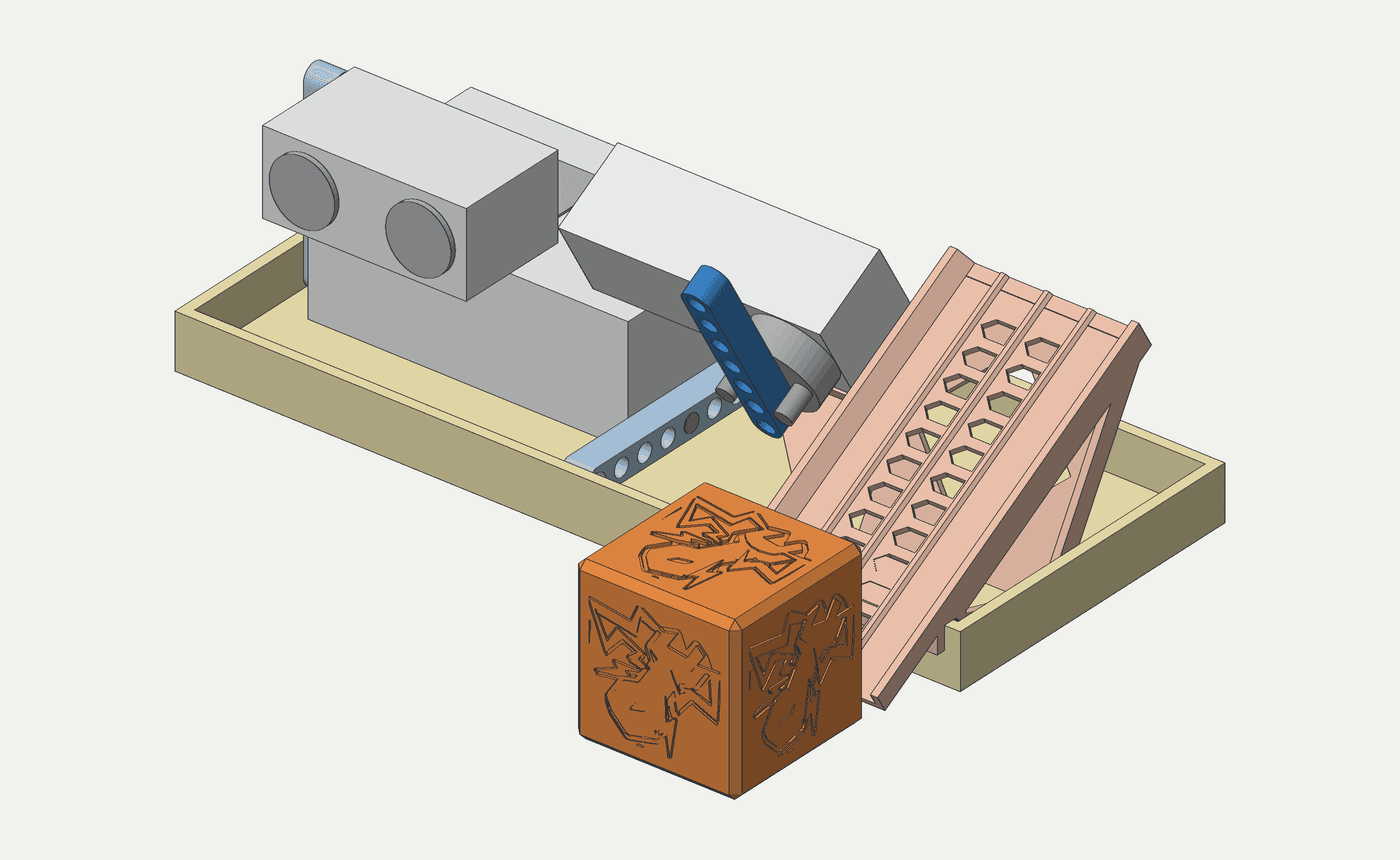
A M8 pede um dispositivo feito pela equipe que detecta sozinho um trabalhador e libera o Bloco de Educação Tecnológica. Das duas opções em estudo em outubro, ficamos com a eletrônica: 2º hub, sensor ultrassônico e um motor. Na mesa, em 04/11, o dispositivo liberou o Bloco, e os trabalhadores pontuaram.
O 2º hub fica na bandeja até o robô avisar por Bluetooth, no fim da saída 4, que entregou os trabalhadores. Assim, o robô não dispara a trava ao passar na frente do sensor.
O sensor ultrassônico procura o trabalhador. São três leituras seguidas a até 15 cm para confirmar.
O motor gira 90° e levanta a trava. O Bloco desce pela rampa até o tapete, e a trava fica aberta.
- Impressão
Da versão 1 para a 2, caiu de 4 pratos, 185 g e 4,8 h para 1 prato, 40 g e 88 min. Só a rampa e o Bloco são impressos. O resto é LEGO, e nada é colado na bandeja.
- Limites da arena
Com o dispositivo, são 5 motores de 6 e 3 sensores de 8. Vamos confirmar com o juiz se o 2º hub conta como o CLP adicional que a Missão 8 permite, e se a aba da rampa conta como "sobre a área".
Cada entrada traz o que foi feito e, quando registrados, o que deu certo, o que deu errado e o próximo passo.
Estratégia de missões (plano v1)
Escolhido o pacote principal de missões (M4, M2, M9, M5, M6, M3 e M1, 402 pontos no plano), a ordem das saídas da base e as missões extras (M7 e M8). Medidas do plano ainda estimadas; confirmar no tapete real.
Medir as distâncias reais no tapete e montar o menu de saídas, com a primeira versão das saídas 1 e 4.
Mesa e robô montados
Montagem da mesa do Desafio Prático e do robô: chassi com 2 motores grandes nas rodas, 2 motores médios para os anexos e 2 sensores de cor. Ainda sem teste de missão.
Levar o robô para a mesa e testar os primeiros trajetos e missões.
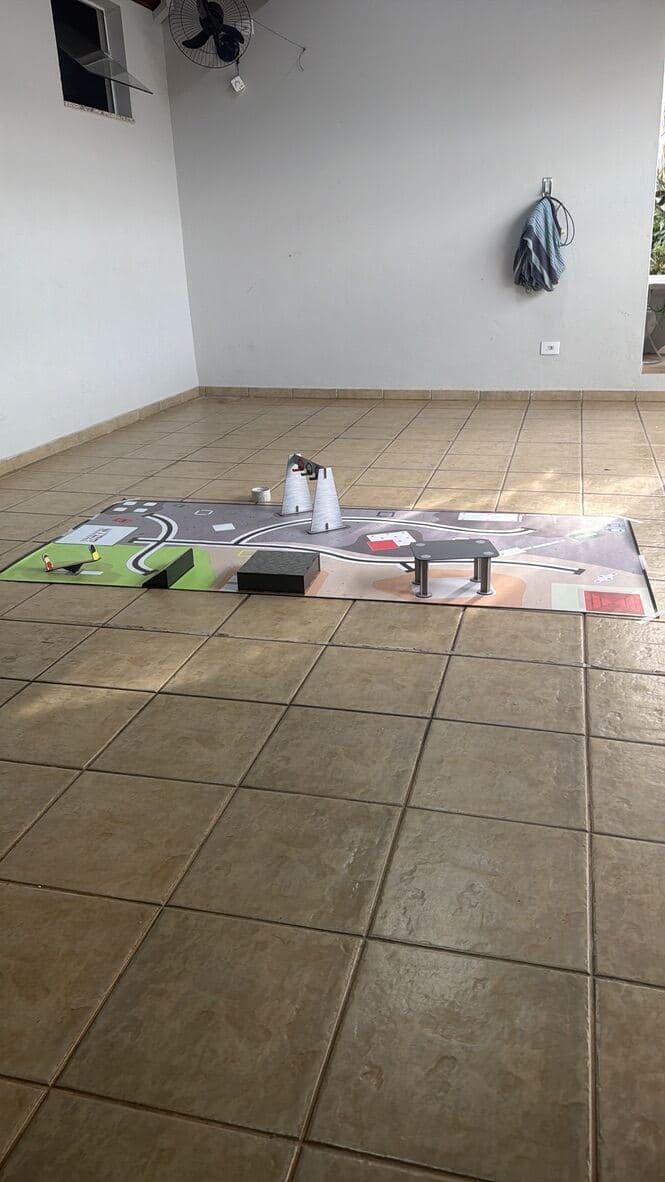
Mesa de missões montada · 15/10/2026 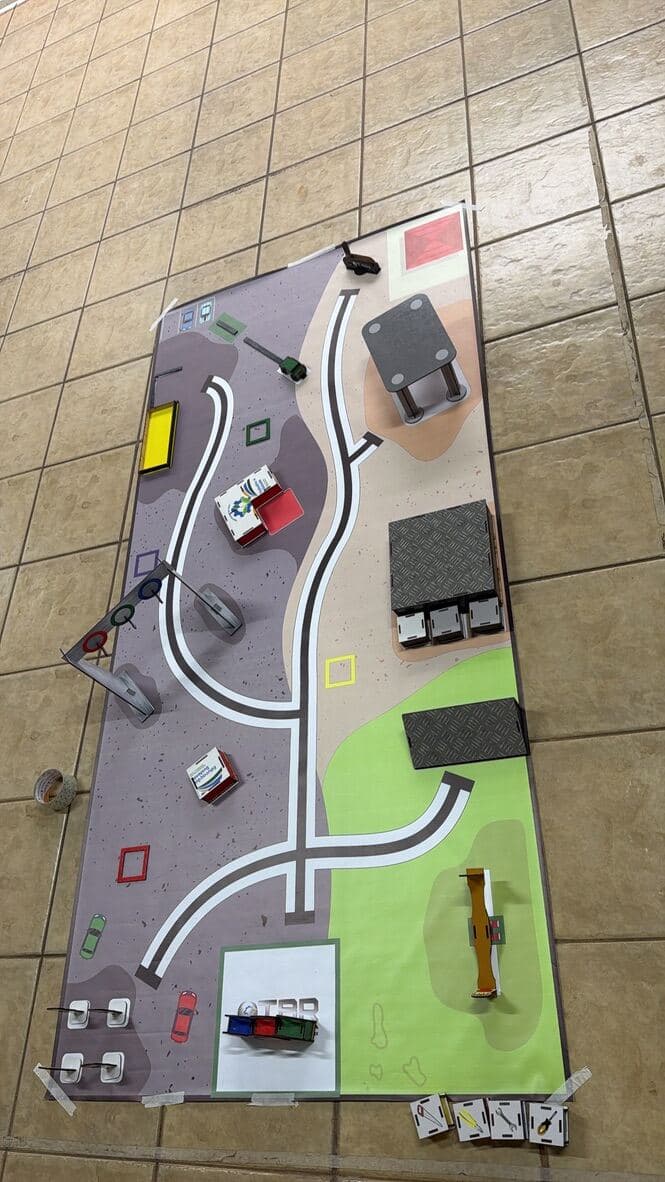
Mesa completa, vista de cima · 15/10/2026
Testes de missões na mesa
Primeiros trajetos completos na mesa, com o DriveBase do Pybricks usando o giroscópio do hub para andar reto e girar.
O robô fez o trajeto completo e os giros pelo giroscópio saíram precisos. A M7 (Abertura do Saber) pontuou.
As distâncias do plano, estimadas pela figura do manual, não batiam com o tapete real, e o robô chegava fora do ponto. Um anexo não conseguiu pegar a peça da missão.
Medir o tapete real e trocar as distâncias no código. Usar os sensores de cor para alinhar o robô na linha preta antes de cada missão.
Robô percorre a pista · 16/10/2026 Trajeto na pista, vista de cima · 16/10/2026 Teste de trajeto na mesa · 16/10/2026 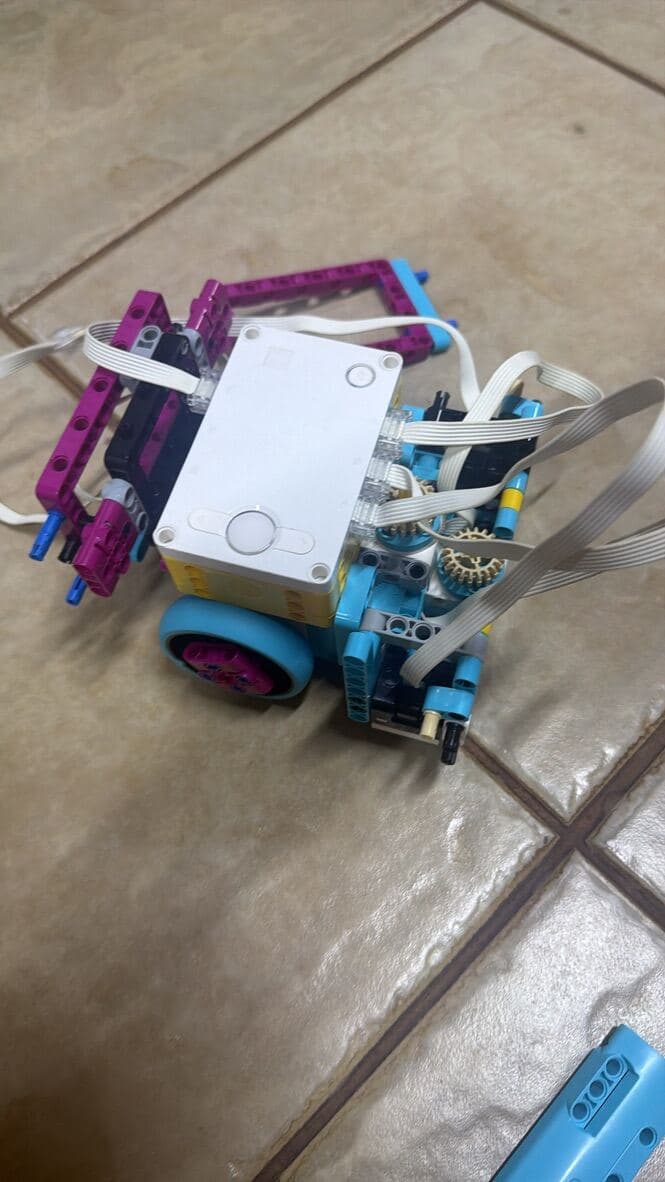
Robô TBR no piso · 16/10/2026
Treino na garagem com a mesa completa
Primeiro treino com todas as missões montadas na mesa, já com as distâncias medidas no tapete real e o alinhamento pela linha preta. As saídas foram escolhidas pelo menu nos botões do hub.
As missões M1, M5, M6 e M7 pontuaram. O menu de saídas funcionou: tudo roda num programa só, sem trocar de arquivo.
Nenhuma falha relevante neste treino.
Construir e testar os anexos das missões que ainda não foram testadas: M2, M3, M4 e M9. Ainda não somamos a pontuação de uma partida completa.
Mesa completa na garagem · 17/10/2026 Robô entre as missões · 17/10/2026 Robô com anexo na mesa · 17/10/2026 Controle e robô na base · 17/10/2026
Linguagem do robô em português
O programa ganhou comandos em português sobre o Pybricks (andar, virar_para, curva, ate_linha e anexos com limite de força), um menu no hub com as saídas e as calibrações P, C, G, R e B, e um simulador no computador que roda todas as saídas antes de gravar.
O simulador passou a pegar erros de nome no computador, antes de chegar à mesa. No teste, o robô andou 50 cm certos.
O robô andou para trás, e o virar_para(90) girava para o lado errado e travava em −216°: o sentido e as portas das rodas estavam trocados. Entrou uma proteção que para o robô se o rumo fugir mais de 30° num giro.
Usar a linguagem na saída 2, com a peça da M5.
Saída 2 com a peça da M5
Análise dos vídeos da mesa e nova versão da saída 2: o anexo prende a peça até travar, o robô passa rente ao L e empurra a peça até a área vermelha. Novo comando virar_ate_travar.
Com a montagem refeita pela equipe, o anexo parou de se soltar.
A chegada ficava uns 4 cm ao sul, um trecho em RAPIDO dava tranco e a peça parava uns 7 cm antes da área vermelha. O empurrão final subiu de 6 para 16 cm.
Parar no verde
O ate_linha passou a reconhecer o verde, com limite de 50 cm, e o novo odometro() mede quanto o robô andou. A saída volta de ré a mesma distância, mais 5 cm.
Elevador com garra impresso em 3D
Projeto de um anexo para a M4 e a M2: elevador de fuso (16 mm por volta, curso de 196 mm) e garra de pinça com dedos de 20 cm e 3 ganchos, em PLA numa Bambu Lab A1 mini. Novos comandos andar_no_rumo e anexoN_aumentar.
As peças de teste, impressas e medidas pela equipe, fixaram as folgas: 0,2 mm na cruz, furo de 5,2 mm para o pino Technic e 0,6 mm no mancal. A cremalheira LEGO é módulo 1.
Na versão 1, o mancal de cima ficou apertado e os motores B e F estavam em alturas diferentes. A versão 2 usa as alturas reais (F a 40 mm, B a 65 mm) e cabe nos 30 cm da largada.
Imprimir a versão 2 e montar o elevador no robô.
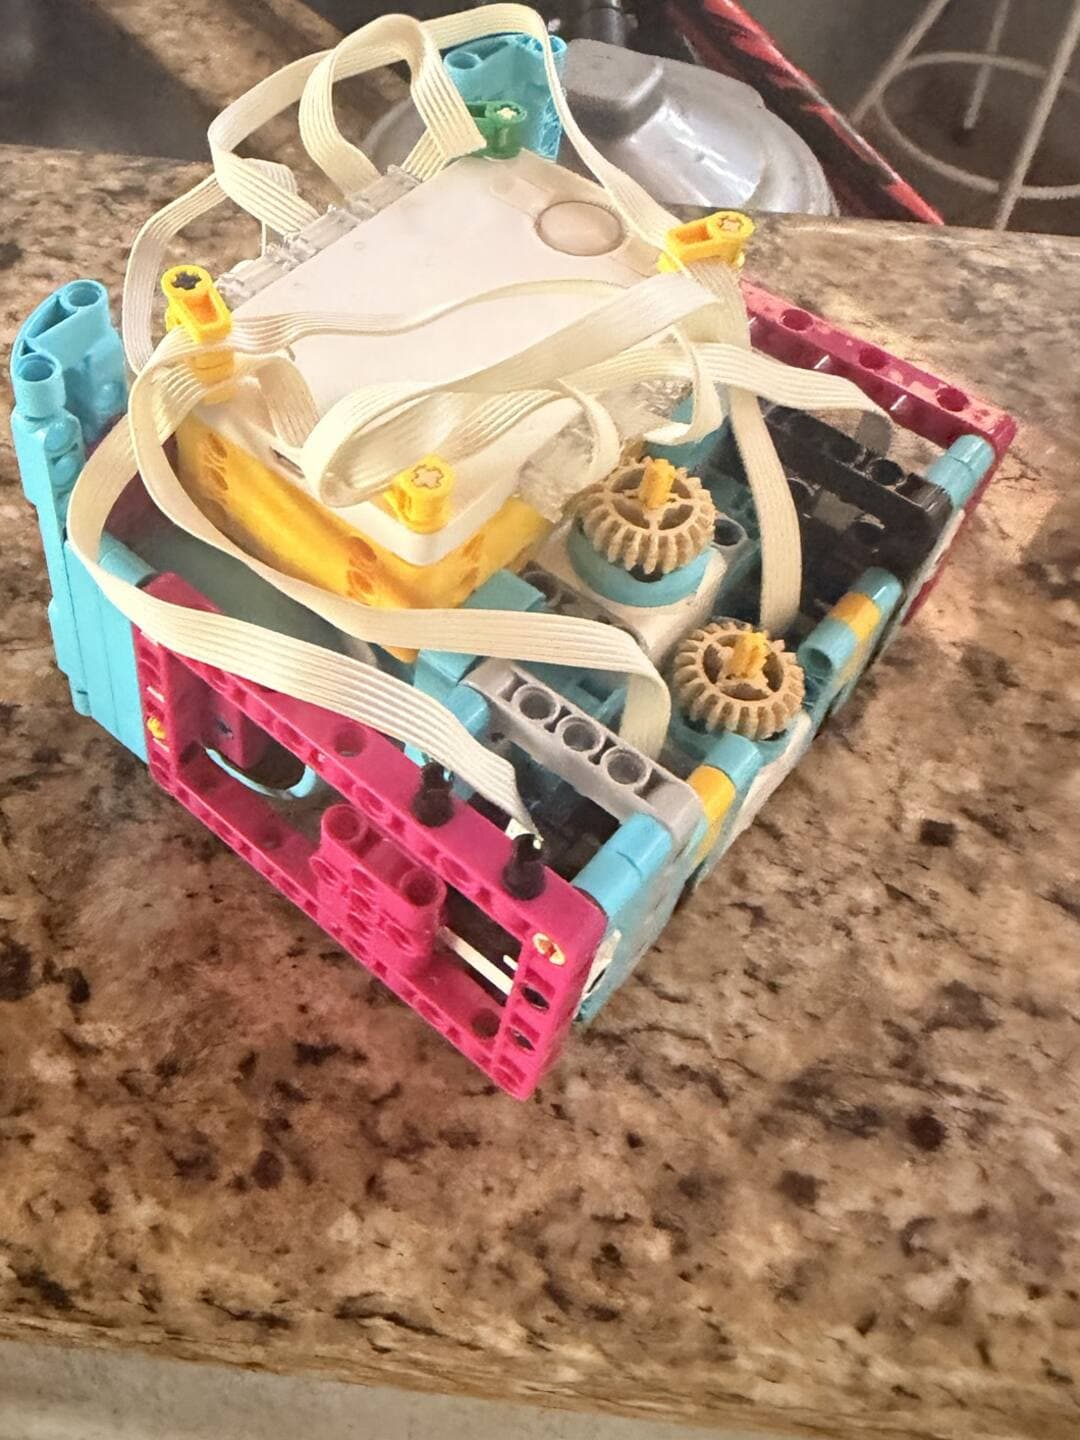
O robô antes do elevador · 31/10/2026 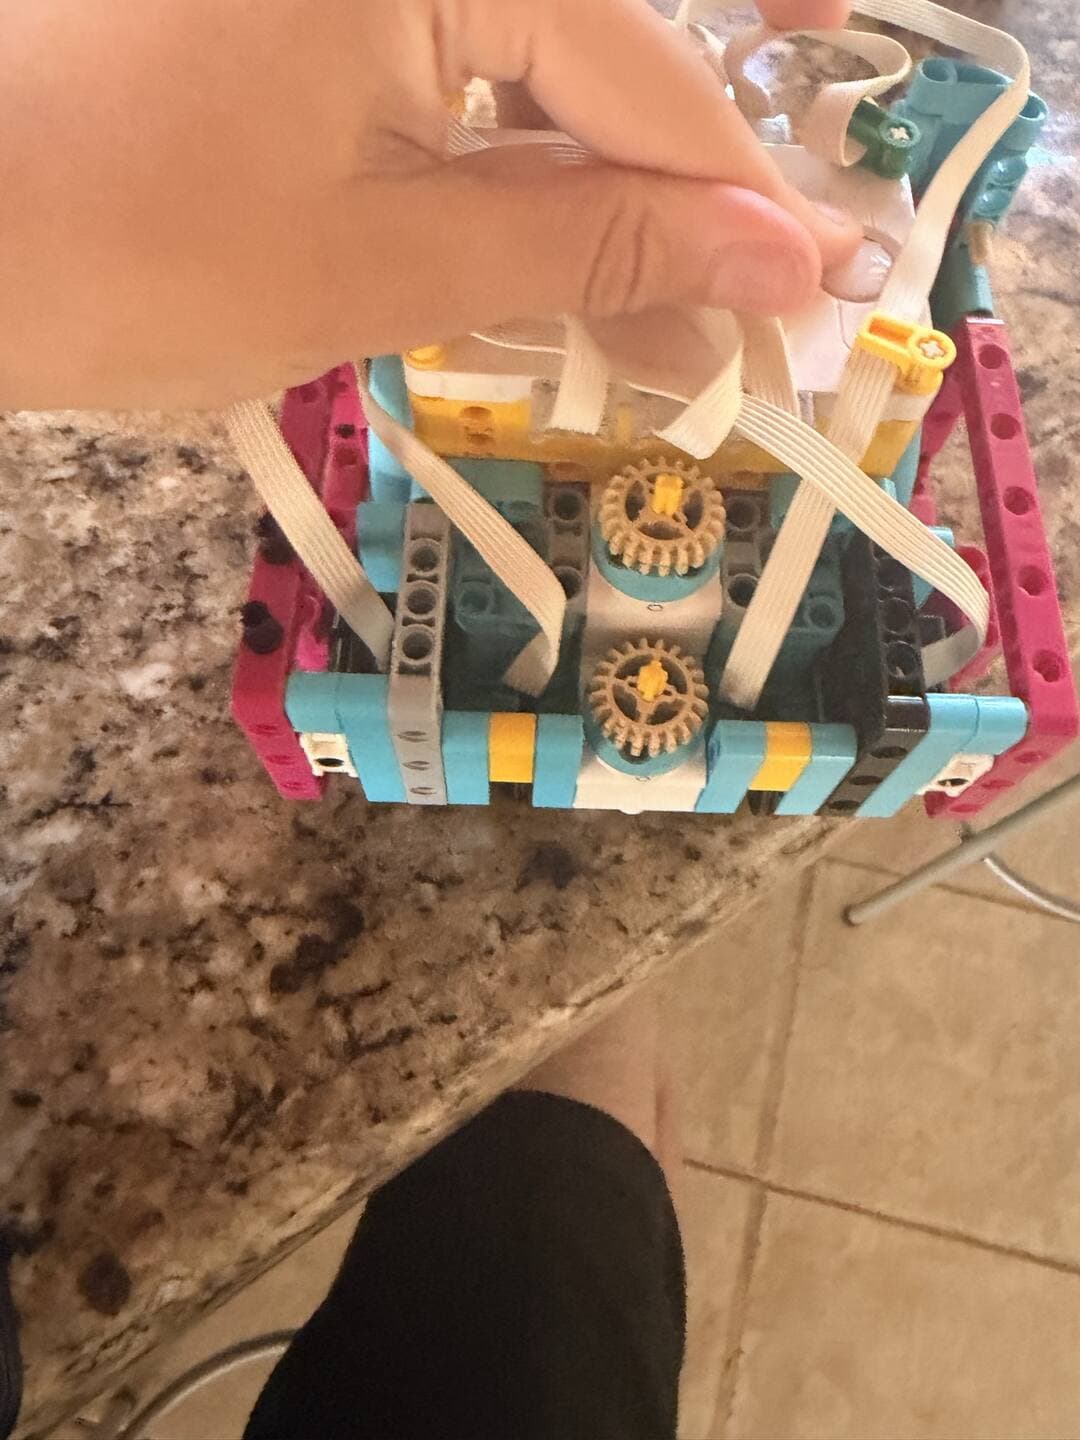
Eixos dos motores dos anexos · 31/10/2026 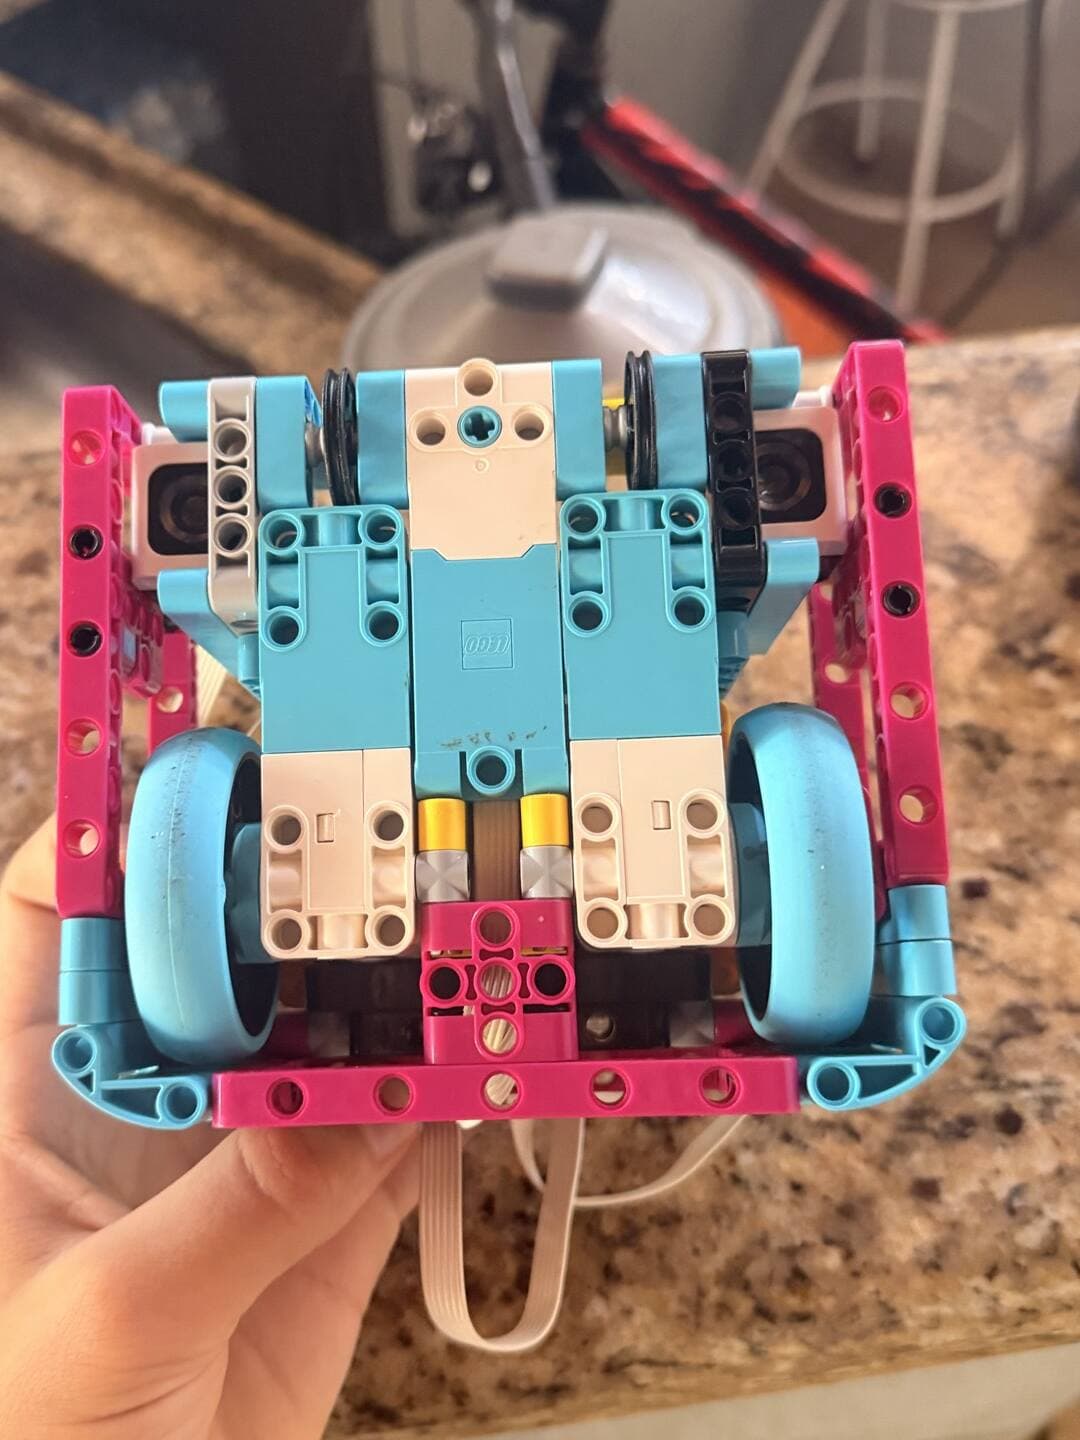
O robô visto por baixo · 31/10/2026
Elevador no robô e saídas mais rápidas
Aceleração maior, curvas no lugar de reta + giro + reta e anexos em paralelo: no simulador, as saídas 1 a 4 caíram de 76,5 s para 69,0 s. O elevador foi montado, com comandos em centímetros e força ajustável. Saídas hoje: 1 faz a M1; 2, M5, M6 e M7; 3 e 4, M8; 5 coleta os blocos da M2; 6, M4.
A saída 2 passou sem derrubar o pavimento, e a saída 6 fez a M4 com o elevador, caindo de cerca de 13,4 s para 11,7 s.
A engrenagem do braço pulava dente e o zero se perdia; agora o braço zera no batente. Os giros terminavam até 15° curtos e depois 1,8° curtos, e foram corrigidos. Na saída 5, as curvas mais rápidas saíam do arco, e a saída voltou ao código da equipe.
Conferir as distâncias da saída 5 depois da correção do giro e treinar a partida completa antes de 07/11.
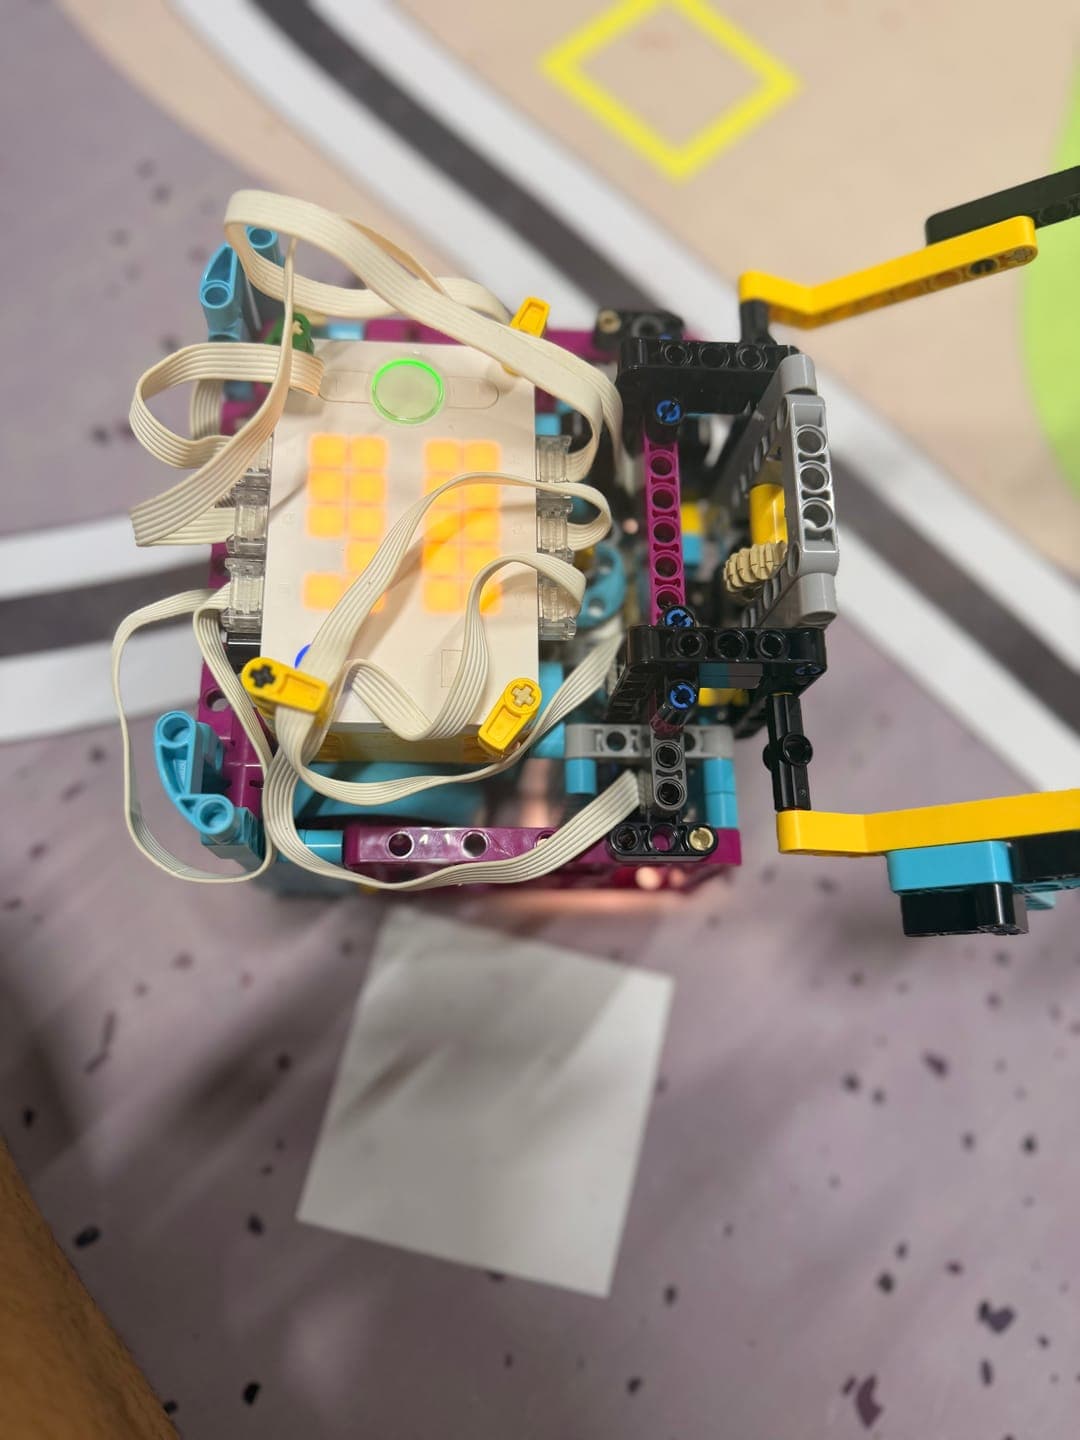
Robô na mesa, visto de cima · 01/11/2026 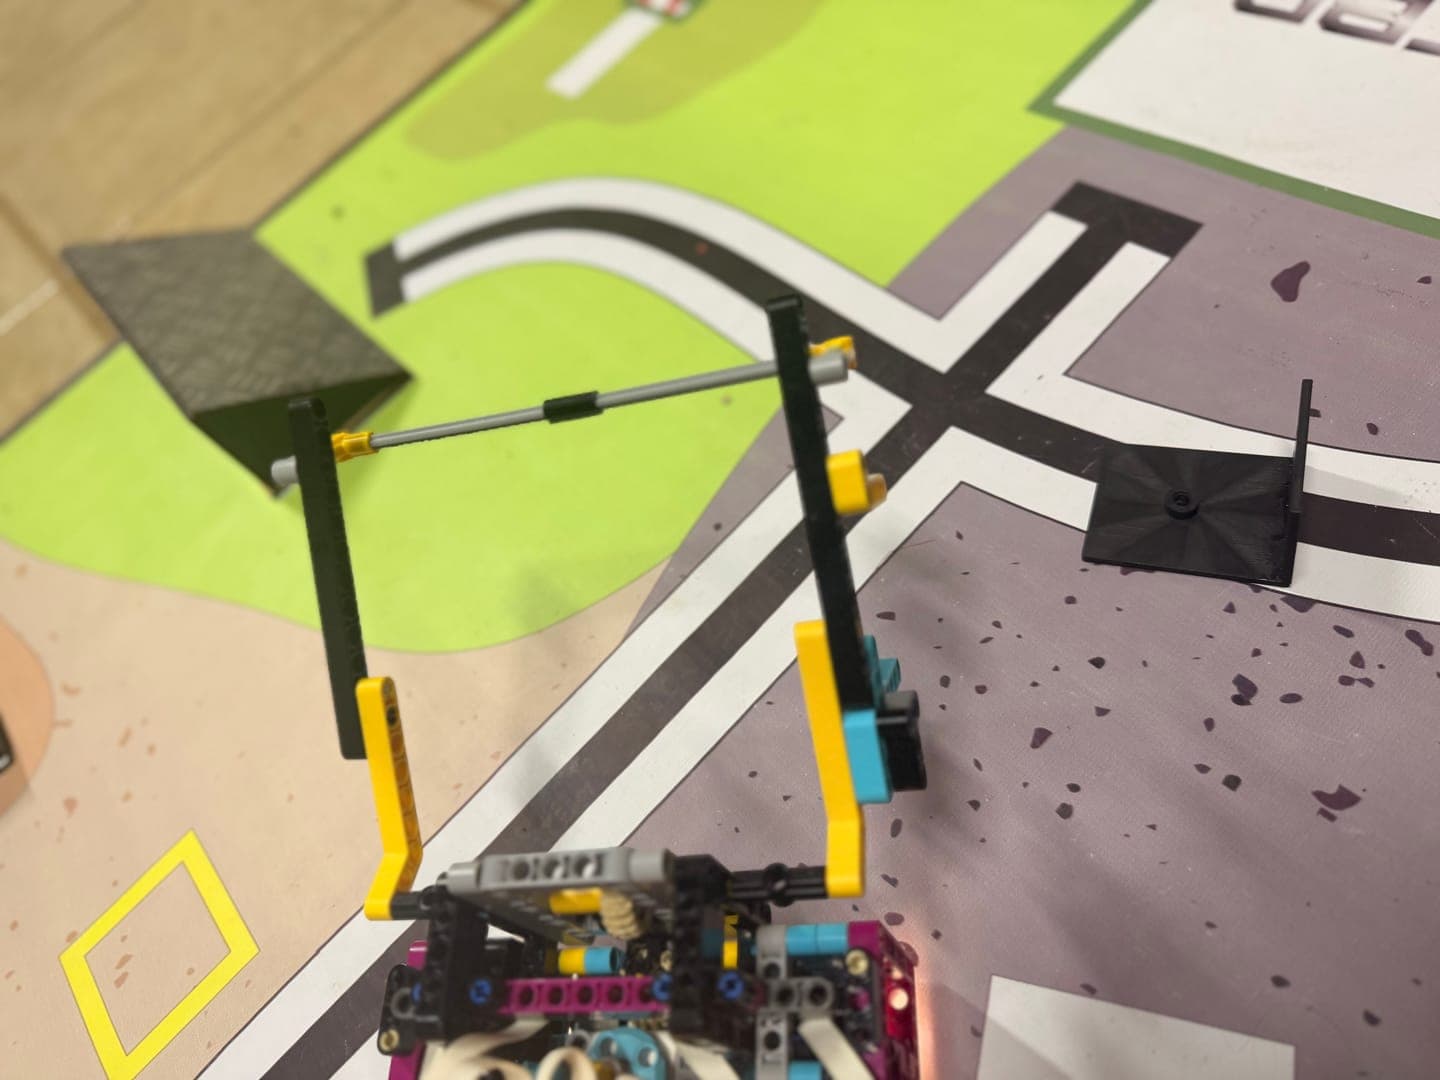
Anexo de dois braços na mesa · 01/11/2026 
Os 3 blocos da M2 na fila · 01/11/2026
Dispositivo Maker: da ideia ao projeto
Escolhida a opção eletrônica: 2º hub, sensor ultrassônico e um motor que levanta uma trava e deixa o Bloco descer por uma rampa. Depois da versão 1, a versão 2 reduziu a impressão a uma rampa fina e um Bloco oco, com o resto em peças LEGO. O robô avisa o 2º hub por Bluetooth que entregou os trabalhadores.
A impressão caiu de 4 pratos, 185 g e 4,8 h para 1 prato, 40 g e 88 min.
A primeira versão 2 ia em pé, com 103 mm de altura sobre uma tira de 2 mm, e não imprimiu na A1 mini. Deitada, a rampa ganhou uma base de 1205 mm² e passou a dispensar brim.
Montar na bandeja e testar com o robô.
Dispositivo Maker: modelo 3D do projeto
Largada e giroscópio no simulador
Um gêmeo digital roda o código real do robô com 300 a 400 robôs sorteados, cada um com erros diferentes. Feito sem o robô e com apoio de IA, a partir de pesquisa e da leitura do código do Pybricks. Entraram o giro fino, a largada compensada pelo giroscópio, a luz de mira no hub e o projeto de um gabarito de largada em L.
No simulador, o erro de giro (p95) caiu de 5,51° para 0,65°, e o desvio lateral a 1 m (p95) caiu de 52 mm a olho para 7 mm com o gabarito. Apareceu e foi corrigido um bug em que um giro de 180° podia parar sem girar.
O maior erro não estava no giro: soltar o robô a olho dá de 1 a 3° de rumo, e cada grau vira cerca de 17 mm por metro. Nada disso tinha sido testado na mesa quando foi escrito.
Medir na mesa.
Testes na mesa e o Maker funcionando
Calibração do giroscópio, largadas de teste com 100 cm em linha reta, as saídas 1 e 2 repetidas com o cronômetro, e o Dispositivo Maker em teste com o robô. A equipe inverteu o sentido da trava. Saída 1: 6,3 s e 7,3 s. Saída 2 completa: 34,8 s e 39,0 s. As distâncias da saída 5 foram ajustadas depois da correção do giro, como o registro de 01/11 previa.
O Maker liberou o Bloco e os trabalhadores pontuaram. Na rotina G, as voltas deram 362,76 e 363,19 graus, com diferença de 0,12% entre os sentidos. Nos 20 giros do log, o erro final medido pelo próprio giroscópio foi de no máximo 0,49°. Os blocos da M2 já são coletados.
Numa das saídas 2, a ré do carrinho parou em (144,5; 3,1), longe do esperado (150,8; −10), e entrou um giro de correção logo depois da ré. O giroscópio errou até 1,5° ao recolocar o robô à mão. Como o gabarito ainda não chegou, a equipe larga a olho, com o filtro ajustado para isso.
Colocar os blocos da M2 com o outro anexo e escolher as saídas que cabem nos 120 s: no simulador, as seis somam 137,5 s com as trocas.
Regional de Pompéia: saída 6 na mesa plana
Torneio Regional Oeste Paulista, em Pompéia: 3º lugar geral no Middle 2 e vaga na Final Nacional. Na mesa oficial, a saída 6 (M4) rodou 3 vezes com o log ligado. Depois, a equipe escreveu uma versão da saída para mesa plana: o giro, a reta de ida e a ré passaram de 321° para 328°, 7° mais à direita.
O fim da reta se repetiu nas 3 tentativas, entre (49,6; 11,9) e (50,0; 12,4). O erro é sistemático, e por isso se corrige com um número.
O treino é num chão com 1° de descida, e a mesa oficial é plana. Com os números do chão, o robô passou 4 cm ou mais à esquerda do alvo nas 3 tentativas. O giro parou entre −37,4° e −37,7° (alvo −39°), e a reta terminou entre −40,5° e −42,7°.
Testar a versão de 328° numa mesa plana antes do Nacional. Ali, cada 1° muda cerca de 0,6 cm no ponto de encostar.
Treinar na superfície da prova
O chão de treino desce 1°, e a mesa oficial é plana. Em Pompéia, os números da saída 6, certos no chão, levaram o robô 4 cm à esquerda. O erro se repetiu igual nas 3 tentativas, e erro que se repete se corrige com um número.
Medir antes de programar
Em 16/10, as distâncias tiradas da figura do manual erraram o ponto das missões. Agora toda distância vem do tapete real.
Uma referência fixa no tapete
A mesa não tem borda. Alinhar na linha preta com os sensores de cor antes de cada missão corrige o erro acumulado no caminho.
A largada era o maior erro
Atacamos primeiro o giro, mas soltar o robô a olho pesava mais: 1 a 3° de rumo viram até 5 cm por metro. Medir o sistema inteiro mostrou onde estava o problema.
Simulador não é a mesa
Em 01/11, curvas que cabiam no simulador saíram do arco no tapete. O simulador serve para comparar antes e depois. Quem decide é a mesa.
Do Baymax para o TBR
No Baymax, aprendemos a medir no robô real e a corrigir o giro com o giroscópio em malha fechada. O mesmo método está no DriveBase deste robô.
Para as próximas temporadas
Um programa só com menu de saídas e uma biblioteca de movimentos (andar, girar, alinhar) podem ser reaproveitados em qualquer tapete novo.
- ATÉ 21/11/2026
Notas de cada quesito do Regional, por e-mail ao técnico.
- ANTES DO NACIONAL
Testar a saída 6 corrigida numa mesa plana e treinar a partida completa dentro dos 120 s.
- 14 DIAS ANTES DO TORNEIO
Prazo dos trabalhos escritos pelo Vade Mecum do TBR. Atraso tira 10% da nota do quesito.
- 11/12/2026
Final Nacional do TBR 2026, categoria Middle 2. Colégio Marista Paranaense, Curitiba/PR.
Esta página é o caderno de projeto público do robô. Cada sessão de treino também vira um post no diário, com fotos e vídeos do dia. O relatório em PDF, entregue em 24/10, reúne a estratégia, o robô, a programação, o registro de cada sessão e os ajustes do código. O que mudou depois disso está nesta página.